
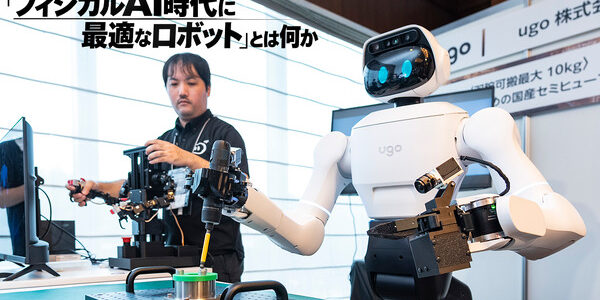
ugoが国産セミヒューマノイド「Nova」発表 学習サイクルまで含めた運用基盤に注目
公開日:2026年9月27日

3行解説
- ugoが国産セミヒューマノイド「Nova」を2026年9月16日に発表した。
- 22自由度、100Hz制御、交換式ハンドなど、学習前提の設計が特徴。
- データ収集から評価まで回す「ugo Physical AI Fabric」も同時に示した。
ニュースの概要
ugoは2026年9月16日、都内で開かれた「フィジカルAI Summit」で、新型の国産セミヒューマノイド「ugo Nova」を発表した。Novaは、人が生活し働く環境での作業を想定した車輪移動型の双腕ロボットで、約6カ月で試作機を開発し、2027年の量産開始を予定している。あわせて、データ収集からロボット基盤モデルの開発・評価、現場運用までを支援する「ugo Physical AI Fabric」も公表した。
何が新しいのか
今回の新しさは、ロボット本体の性能向上だけではなく、学習サイクルを前提に機体と運用基盤を一体で設計した点にあります。Novaは左右7軸のアームに加え、頭部2軸、腹部4軸を備えた22自由度構成で、従来の支柱型リフターではなく、腰部そのものが屈伸・旋回する作りです。さらに、100Hzで関節情報や映像を扱い、操作データを集めてモデル学習に戻す流れを想定しています。
ロボット、データ、モデルを分けずに循環させる考え方です。
グリットアーツ編集部の分析
注目すべきは、Novaが「動くロボット」ではなく、データを生み、学習し、再び現場で検証する装置として設計されていることです。22自由度や100Hz制御、Jetson Thor、ROS 2やLeRobot、YUBI対応といった要素は、単体の性能競争というより、学習データの質と再現性を高めるための土台と読めます。導入側にとっては、機体の買い替えよりも、データ収集と評価の運用設計が成否を分ける可能性があります。
また、ugo Physical AI Fabricの発表は、ロボット導入の論点を「機体選定」から「継続運用」に広げます。現場で使うには、ロボットが何をできるかだけでなく、どの作業をどの粒度で記録し、どう学習に戻すかが重要になります。これは、保守や運用を長く回す前提でIT基盤を考える企業に近い発想で、ロボットを単発の実証で終わらせないための仕組みづくりが問われるニュースです。
日本の現場で考えると
日本の工場、倉庫、施設管理、警備の現場では、人と同じ空間で動くことが前提になるため、安全停止や動線設計が重要です。Novaは人協働を意識した設計ですが、可搬重量や稼働時間だけでなく、狭い通路での旋回、床面の段差、充電場所の確保まで見ないと運用は安定しません。特に、腰部を大きく使う構造は作業範囲を広げる一方、周囲との距離管理が必要になります。
向いているのは、巡回、軽作業、物体の把持や運搬のように、作業内容がある程度定型化されている現場です。一方で、停止頻度が高い場所や、極端に狭い空間、厳しい安全認証が必要な工程では、まずPoCで動線と停止挙動を確認した方がよいでしょう。既存の監視カメラ、入退室管理、設備点検の仕組みとどうつなぐかも、実運用では無視できません。
導入・検討時に確認したいこと
- 22自由度と100Hz制御で、対象作業に必要な精度が出るか。
- 既存のROS 2資産、rosbag、URDF、LeRobot環境をどこまで流用できるか。
- 交換式ハンドを使う場合、作業内容ごとの適合性と切り替え手順はどうなるか。
- 連続稼働約6時間と充電約1.5時間で、現場のシフトに合うか。
- 人協働環境での安全停止、緊急停止、周辺監視の運用をどう設計するか。
現時点で分かっていないこと
量産開始予定は2027年とされていますが、具体的な提供時期や価格は示されていません。また、どの業務でどの程度の精度・速度が出るかは、現場条件によって変わるため、公開情報だけでは判断できません。YUBIや各種OSSとの連携も、実際の導入範囲や設定負荷までは不明です。
ロボットは機体単体より、データ収集や運用の回し方で実力が変わります。現場での導入を考えるなら、既存設備や保守体制と合わせて整理することが重要です。
ITインフラの構築・保守をご検討の方へ
「自社の環境にはどんな構成・保守体制が合うのか」お悩みではありませんか。貴社の現場課題に合わせたご提案をいたします。まずはご相談からお気軽にどうぞ。
出典: ロボスタ