
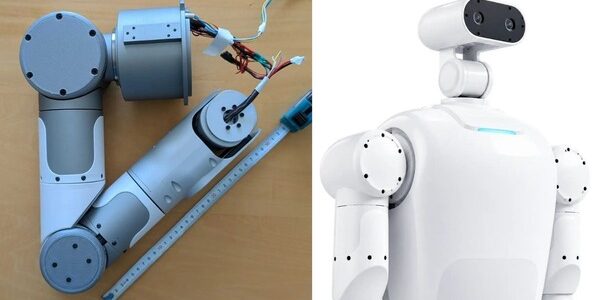
AGIRobots、ヒューマノイド開発向け7軸アームHA1を販売開始
公開日:2026年10月1日

3行解説
- AGIRobotsが、ヒューマノイド開発向け7軸アームHA1の販売を開始しました。
- 内部配線と手先24V給電により、カメラやハンドを載せやすい設計です。
- 研究開発だけでなく、自社ロボットへの組み込みも想定しています。
ニュースの概要
AGIRobots株式会社は2026年9月30日、ヒューマノイドロボットやフィジカルAIの研究開発向け7軸ロボットアーム「HA1」の販売開始を発表しました。HA1は、主要構造を金属で構成し、手先デバイス向けの内部信号配線と24V電源供給機能を備えます。用途としては、フィジカルAIの研究開発、テレオペレーション、模倣学習、VLAモデルの実機検証、ロボットハンドやセンサーの評価、自社ロボットへの組み込みなどが挙げられています。
何が新しいのか
この製品の新しさは、ヒューマノイド一式ではなく、腕単体から実機開発を始められる点にあります。7軸構成で肘位置も含めた動作を作りやすく、手先側には内部配線と24V給電を通しているため、リストカメラやロボットハンド、各種センサーを載せた検証がしやすい設計です。さらに肩部・上腕部・前腕部が脱着式で、組み込みや保守、将来の仕様変更にも対応しやすいとしています。
内部配線と給電を使い、カメラやハンドを載せて検証しやすい構成です。
グリットアーツ編集部の分析
注目すべきは、HA1が「研究用の試作アーム」ではなく、継続的な実機評価やシステム組み込みを想定した完成品として位置づけられている点です。定格3kg、ピーク約10kgという手先ペイロードは、軽量なハンドやセンサーを使う検証には扱いやすい一方、姿勢や速度、加速度で条件が変わるため、実運用では余裕を見た設計が必要です。QDD方式で柔軟な動作を狙っているため、単純な位置決めよりも、接触を伴う学習や人協働の検証に向く可能性があります。
一方で、導入効果はアーム単体の性能だけでは決まりません。内部配線や24V給電があることで配線は整理しやすくなりますが、実際には接続するUSB機器の数、通信方式、電源容量、保守時の交換手順まで含めて設計しないと、現場では使いにくくなります。つまり、この製品は「ロボットを動かす部品」よりも、「実機データを集めるための土台」として評価するのが適切です。
日本の現場で考えると
日本企業が検討する場合、まず見るべきなのは、既存の研究設備や製造ラインにどう載せるかです。HA1はAGV・AMRや独自ロボットへの搭載も想定されていますが、現場では設置スペース、固定方法、周辺安全柵、停止時の復旧手順が重要になります。特に、手先にカメラやハンド、触覚センサーを増やすほど、ケーブルの取り回しと保守性が効いてきます。
向いているのは、ヒューマノイド本体をいきなり導入する前に、腕の動作、認識、把持、遠隔操作を先に詰めたい用途です。逆に、重量物を長時間連続で扱う用途や、姿勢変化が大きいまま高負荷をかけ続ける用途は、定格3kgとピーク約10kgの条件を前提に慎重に見る必要があります。製造・物流のPoCでも、まずは作業範囲を絞って評価するのが現実的です。
導入・検討時に確認したいこと
- 手先に載せる機器の数と、USB 2.0以外の通信方式への対応可否
- 24V給電でまかなえる電力範囲と、追加電源が必要になる条件
- 定格3kg・ピーク約10kgが、実際の姿勢や速度条件でどう変わるか
- 肩部・上腕部・前腕部の脱着や交換に必要な手順と停止時間
- 自社ロボットやAGV・AMRへの組み込み時の固定方法と安全設計
現時点で分かっていないこと
本文からは、価格、納期、保守条件、対応する周辺機器の詳細は確認できません。また、実際の耐久性や長期運用時の交換部品の考え方も明示されていません。導入判断では、実機評価の条件を事前に確認する必要があります。
ヒューマノイドやフィジカルAIの実機検証では、アーム本体だけでなく配線、電源、保守性まで含めた設計が重要です。既存設備とのつなぎ方を整理したい場合は、インフラ側の観点から検討する価値があります。
ITインフラの構築・保守をご検討の方へ
「自社の環境にはどんな構成・保守体制が合うのか」お悩みではありませんか。貴社の現場課題に合わせたご提案をいたします。まずはご相談からお気軽にどうぞ。
出典: ロボスタ