
四足歩行ロボットの足音と経路を同時制御するTACET論文
公開日:2026年10月6日
3行解説
- 四足歩行ロボットの移動経路と足音の大きさを同時に扱う手法です。
- 病院や介護施設、静かなオフィスなど、音への配慮が必要な屋内を想定しています。
- 実機では、同じ速度で最大9.3dBAの静音化と、100%の対人距離順守を報告しています。
ニュースの概要
arXivに2026年10月2日付で、Sungsan Park氏ら3名による論文「TACET: Context-Appropriate Acoustic-Social Navigation for Quadrupeds」が公開されました。対象は四足歩行ロボットです。論文では、病院、介護施設、静かなオフィスのような環境で、ロボットは「どこを通るか」だけでなく「どれだけうるさく動くか」も配慮すべきだとしています。従来の社会的ナビゲーションは人との距離を重視する一方、静音化手法は文脈を見ずに音量を下げるだけだったと整理しています。
何が新しいのか
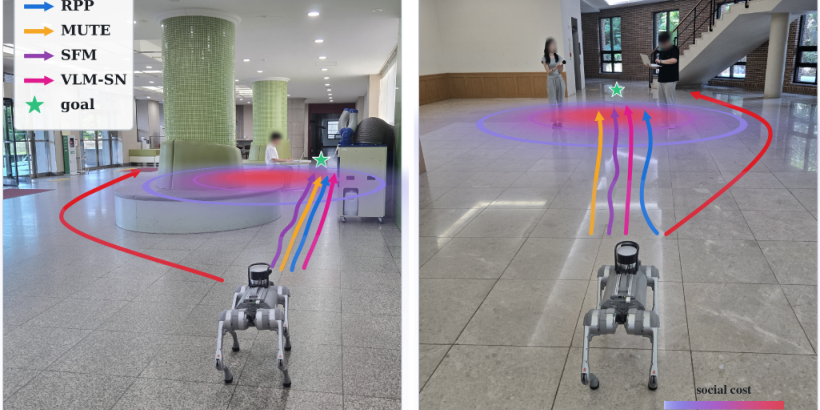
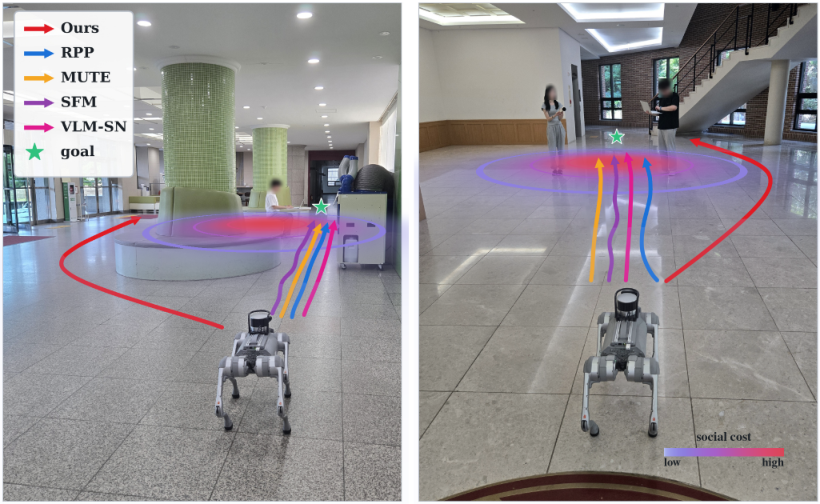
TACETの新しさは、移動計画と静音制御を別々に扱わず、<gait, speed, social_cost>という1つのコンパクトな行動トークンで結びつけた点です。このトークンが、進む場所を決めるsocial costmapと、足音を抑えるquiet locomotion policyの両方を条件付けます。さらに、カメラの視野外に出た人物を一時的に保持するstructured out-of-view memoryも組み合わせています。
視覚情報から社会的文脈を推定し、移動先と足音の抑制を同じ判断でつなげる構成です。
実機評価では、同じ速度条件で最大9.3dBAの騒音低減が示され、全シナリオでpersonal-space compliance 100%、acoustic intrusion 2.9dBA以下と報告されています。つまり、単に静かにするだけでなく、人との距離を守りながら動けることを狙った設計です。屋内で人とロボットが近接しやすい現場ほど、経路計画と騒音対策を一体で考える必要があることを示しています。
グリットアーツ編集部の分析
この論文で実務上重要なのは、速度を保ったまま静音化した点です。単に遅くすれば音は下がりますが、現場では巡回時間や搬送効率が落ちます。最大9.3dBAの低減が同速度で得られるなら、夜間巡回や病棟内の見回りのように「止められないが静かである必要がある」用途に意味があります。一方で、評価は実機と限定されたシナリオに基づくため、混雑度や床材が変わると効果は変動する可能性があります。
日本の現場で考えると
日本では、病院、介護施設、研究所、静かなオフィスのように、音への苦情が運用停止につながりやすい現場で検討しやすい内容です。特に、夜間巡回や人の近くを通る搬送では、経路の安全性だけでなく足音の印象が受容性を左右します。逆に、広い倉庫や騒音の大きい製造現場では、静音化の価値が相対的に小さくなる可能性があります。視野外の人物を保持する仕組みは有効ですが、死角の多い日本の施設では誤認や取りこぼしの確認が欠かせません。
導入・検討時に確認したいこと
- 床材や通路幅が変わったときに、騒音低減効果がどこまで維持されるか。
- カメラ視野外に出た人物を保持するmemoryが、どの程度の時間・条件で有効か。
- 速度変更時に、静音化と移動時間のバランスがどう変わるか。
- social costmapの更新遅延が、混雑時の安全性に影響しないか。
- 病院や介護施設で必要な運用ルールと、ロボット側の制御が整合するか。
現時点で分かっていないこと
論文要約からは、どの機種の四足歩行ロボットに適用したか、どの程度の混雑条件まで検証したかは分かりません。また、実運用で必要になる保守条件や、長期稼働時の再学習の要否も確認できません。病院や介護施設での導入可否を判断するには、騒音だけでなく、施設ごとの床材や動線との相性も追加で見る必要があります。
四足歩行ロボットを屋内で使うなら、経路だけでなく騒音や人との距離も含めた運用設計が重要です。現場条件に合わせた検証観点を整理したい場合は、保守・運用の視点でご相談ください。
ITインフラの構築・保守をご検討の方へ
「自社の環境にはどんな構成・保守体制が合うのか」お悩みではありませんか。貴社の現場課題に合わせたご提案をいたします。まずはご相談からお気軽にどうぞ。
出典: arXiv (cs.RO)