
オリエンタル白石と燈、吊り足場で四足歩行ロボの自律歩行を実証
公開日:2026年10月6日
3行解説
- オリエンタル白石と燈が、吊り足場上で四足歩行ロボットの自律歩行を実証した。
- LiDARで障害物を認識し、障害物回避と姿勢制御を組み合わせて転倒せずに歩行した。
- シートやケーブルへの引っかかりも、歩行AIが自律的に解消できることを確認した。
ニュースの概要
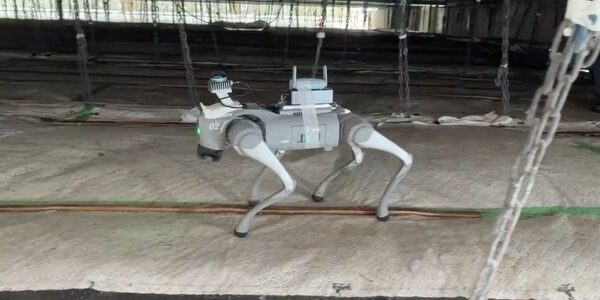
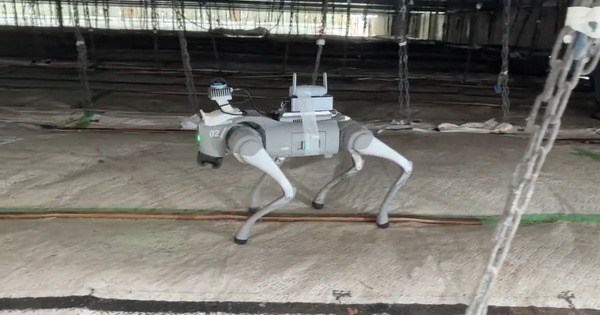
オリエンタル白石株式会社と燈株式会社は、2026年9月8日に吊り足場上で四足歩行ロボットの歩行AIに関する実証実験を行ったと発表しました。実証の場は、橋梁や高速道路の補修などで使われる吊り足場です。低い天井やチェーン、ワイヤー、開口部など制約の多い環境で、四足歩行ロボットが自律歩行できるかを確かめました。使用機体はUnitreeの「Go2」で、障害物回避、姿勢制御、引っかかりの自律解消を検証しています。
何が新しいのか
今回の新しさは、単に平坦な場所を歩かせたのではなく、吊り足場という実運用に近い制約環境で自律歩行を確かめた点です。検証では、LiDARで吊りチェーンや現場備品を認識し、障害物を避けながら経路を計画しました。さらに、床面の起伏やロボット自身の傾き、足が受ける反力をもとに姿勢を制御し、転倒せずに歩行できたとしています。加えて、シートやケーブルに足が引っかかった場合でも、感知情報をもとに自律的に解消できた点が重要です。
LiDARと歩行AIを組み合わせ、狭く複雑な足場での巡回を想定した実証です。
グリットアーツ編集部の分析
注目すべきは、実証が「歩けたか」だけでなく、障害物回避と引っかかり解消まで含めて確認した点です。現場巡回ロボットは、転倒しないこと以上に、止まった後に自力で復帰できるかが運用可否を左右します。今回の結果は、吊り足場のような狭所・高所での巡回に向けて、単発デモから実運用の入口に近づいたことを示します。ただし、実証は特定条件下のため、現場ごとの足場構成や障害物密度が変わると難易度は上がるとみられます。
日本の現場で考えると
日本の橋梁補修や高速道路工事では、足場の狭さや開口部の多さに加え、夏場の熱中症対策も重要です。今回のような四足歩行ロボットは、作業員の代わりに巡回頻度を増やす用途に向きます。一方で、吊りチェーン、ワイヤー、ケーブル、シートが多い現場では、認識精度だけでなく、引っかかった後の復帰動作が運用上の要点になります。夜間や高所の巡回を減らしたい現場ほど、導入効果は大きい一方、足場条件が厳しすぎる現場では慎重な評価が必要です。
導入・検討時に確認したいこと
- 吊りチェーン、ワイヤー、ケーブル、シートをどこまで認識できるか。
- 段差や開口部がある場合に、停止・回避・復帰をどう行うか。
- 引っかかりを自律解消できない場合の手動介入手順は何か。
- 連続稼働時間2時間の運用で、巡回範囲をどこまでカバーできるか。
- 現場の足場構成が変わったときに、経路計画を再調整できるか。
現時点で分かっていないこと
今回の情報だけでは、実証の具体的な走行距離、成功率、失敗条件は分かりません。また、実際の工事現場での常時運用に必要な保守体制や、悪天候・粉じん・暗所での挙動も未確認です。早期発見パトロールシステムの実装時期や、既存の巡回業務をどこまで置き換えられるかも、現時点では示されていません。
吊り足場のような制約の強い現場では、ロボット本体だけでなく、巡回ルートや障害物条件まで含めた設計が重要です。現場の保守・運用まで見据えて検討したい場合は、要件整理の段階からご相談ください。
ITインフラの構築・保守をご検討の方へ
「自社の環境にはどんな構成・保守体制が合うのか」お悩みではありませんか。貴社の現場課題に合わせたご提案をいたします。まずはご相談からお気軽にどうぞ。
出典: ロボスタ