
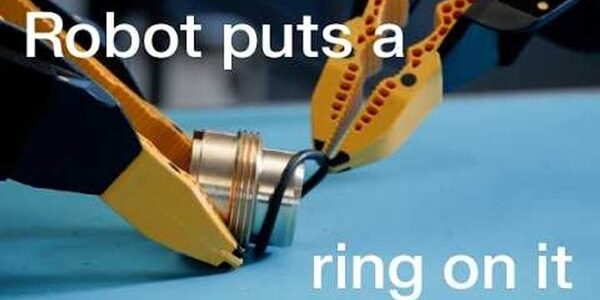
Generalistのロボット基盤モデルGEN-1.5、1回の手本でリング装着を習得
公開日:2026年10月8日
3行解説
- Generalistが、ロボット基盤モデル「GEN-1.5」の活用事例動画を公開した。
- 動画では、1回の手本を見せた後にリングを金属パーツへはめる動作を自律実行した。
- 追加学習なしで数秒適応できる点が、従来の再学習型と異なる。
ニュースの概要
ロボット向けAI開発を手がけるGeneralistは2026年10月6日、ロボットが金属製パーツにリングを精密にはめ込む様子を収めた動画をYouTubeで公開しました。動画は、同社が2026年8月に発表したロボット基盤モデル「GEN-1.5」の活用事例として紹介されています。記事では、手本を1回、あるいは数回見せるだけで、数秒のうちに新しい作業へ適応できる点が説明されています。
何が新しいのか
新しい点は、ロボットに作業を覚えさせる方法です。従来は、新しい動作を教えるために大量のデータ収集や長時間の再学習が必要でした。これに対しGEN-1.5は、モデルの重みを更新する勾配計算や大規模なファインチューニングを行わず、既存の事前学習だけで未知のタスクに対応するとされています。動画では、双腕ロボットが左手でリングをつかみ、右手で微調整しながら装着を繰り返しています。
GEN-1.5は、手本を少数見せて数秒で適応する点が特徴として示されている。
グリットアーツ編集部の分析
このニュースで重要なのは、「1回の手本でリング装着を学習した」という点です。単なるデモではなく、作業切り替えのたびに学習し直す前提を崩せる可能性があるためです。もしこの方式が安定して使えるなら、現場では品種変更や段取り替えのたびに必要だった再学習の手間を減らせます。一方で、動画は金属パーツへのリング装着という限定的な条件なので、形状差や位置ずれがある工程まで同じように扱えるかは別問題です。
日本の現場で考えると
日本の製造現場では、少量多品種や工程変更が多いラインほど、この種の基盤モデルの価値が出やすいと考えられます。特に、組付け、はめ込み、微調整のように、手順は似ていても対象物のばらつきがある作業は相性がよさそうです。逆に、対象物の位置決め精度が厳しい工程や、失敗時の破損リスクが高い工程では、完全自律に任せる前に安全側の設計が必要です。双腕ロボットを使う前提なので、既存設備との干渉や作業スペースの確保も確認したい論点です。
導入・検討時に確認したいこと
- 1回の手本で成立する条件が、対象物の形状や位置ずれの範囲まで含めてどこまでか。
- 双腕ロボットでの動作が、実機でも同じ再現性で続くか。
- 失敗したときに、どこまで自動でやり直せるか。
- 追加学習なしで使える範囲と、現場ごとの調整が必要な範囲はどこか。
- 作業切り替え時間と、従来の再学習工数をどう比較するか。
現時点で分かっていないこと
動画からは、どの程度の試行回数で安定したのかは分かりません。また、対象物の寸法ばらつき、速度、精度、失敗率などの定量値も示されていません。実際の工場や物流現場でどこまで汎用化できるかも、現時点では確認できません。
ロボットの学習方式が変わると、現場で必要になるデータ量や立ち上げ手順も変わります。導入前のPoC設計や運用条件の整理は、慎重に進めたいところです。
ITインフラの構築・保守をご検討の方へ
「自社の環境にはどんな構成・保守体制が合うのか」お悩みではありませんか。貴社の現場課題に合わせたご提案をいたします。まずはご相談からお気軽にどうぞ。
出典: ロボスタ