
RoboHarnessが示す、VLAに頼らないロボット操作の新しい接続法
公開日:2026年10月15日
3行解説
- arXivで、RoboHarnessというロボット用ハーネスの研究が公開された。
- LLMエージェントに視覚・幾何の制御面を与え、物理操作を直接扱えるようにする。
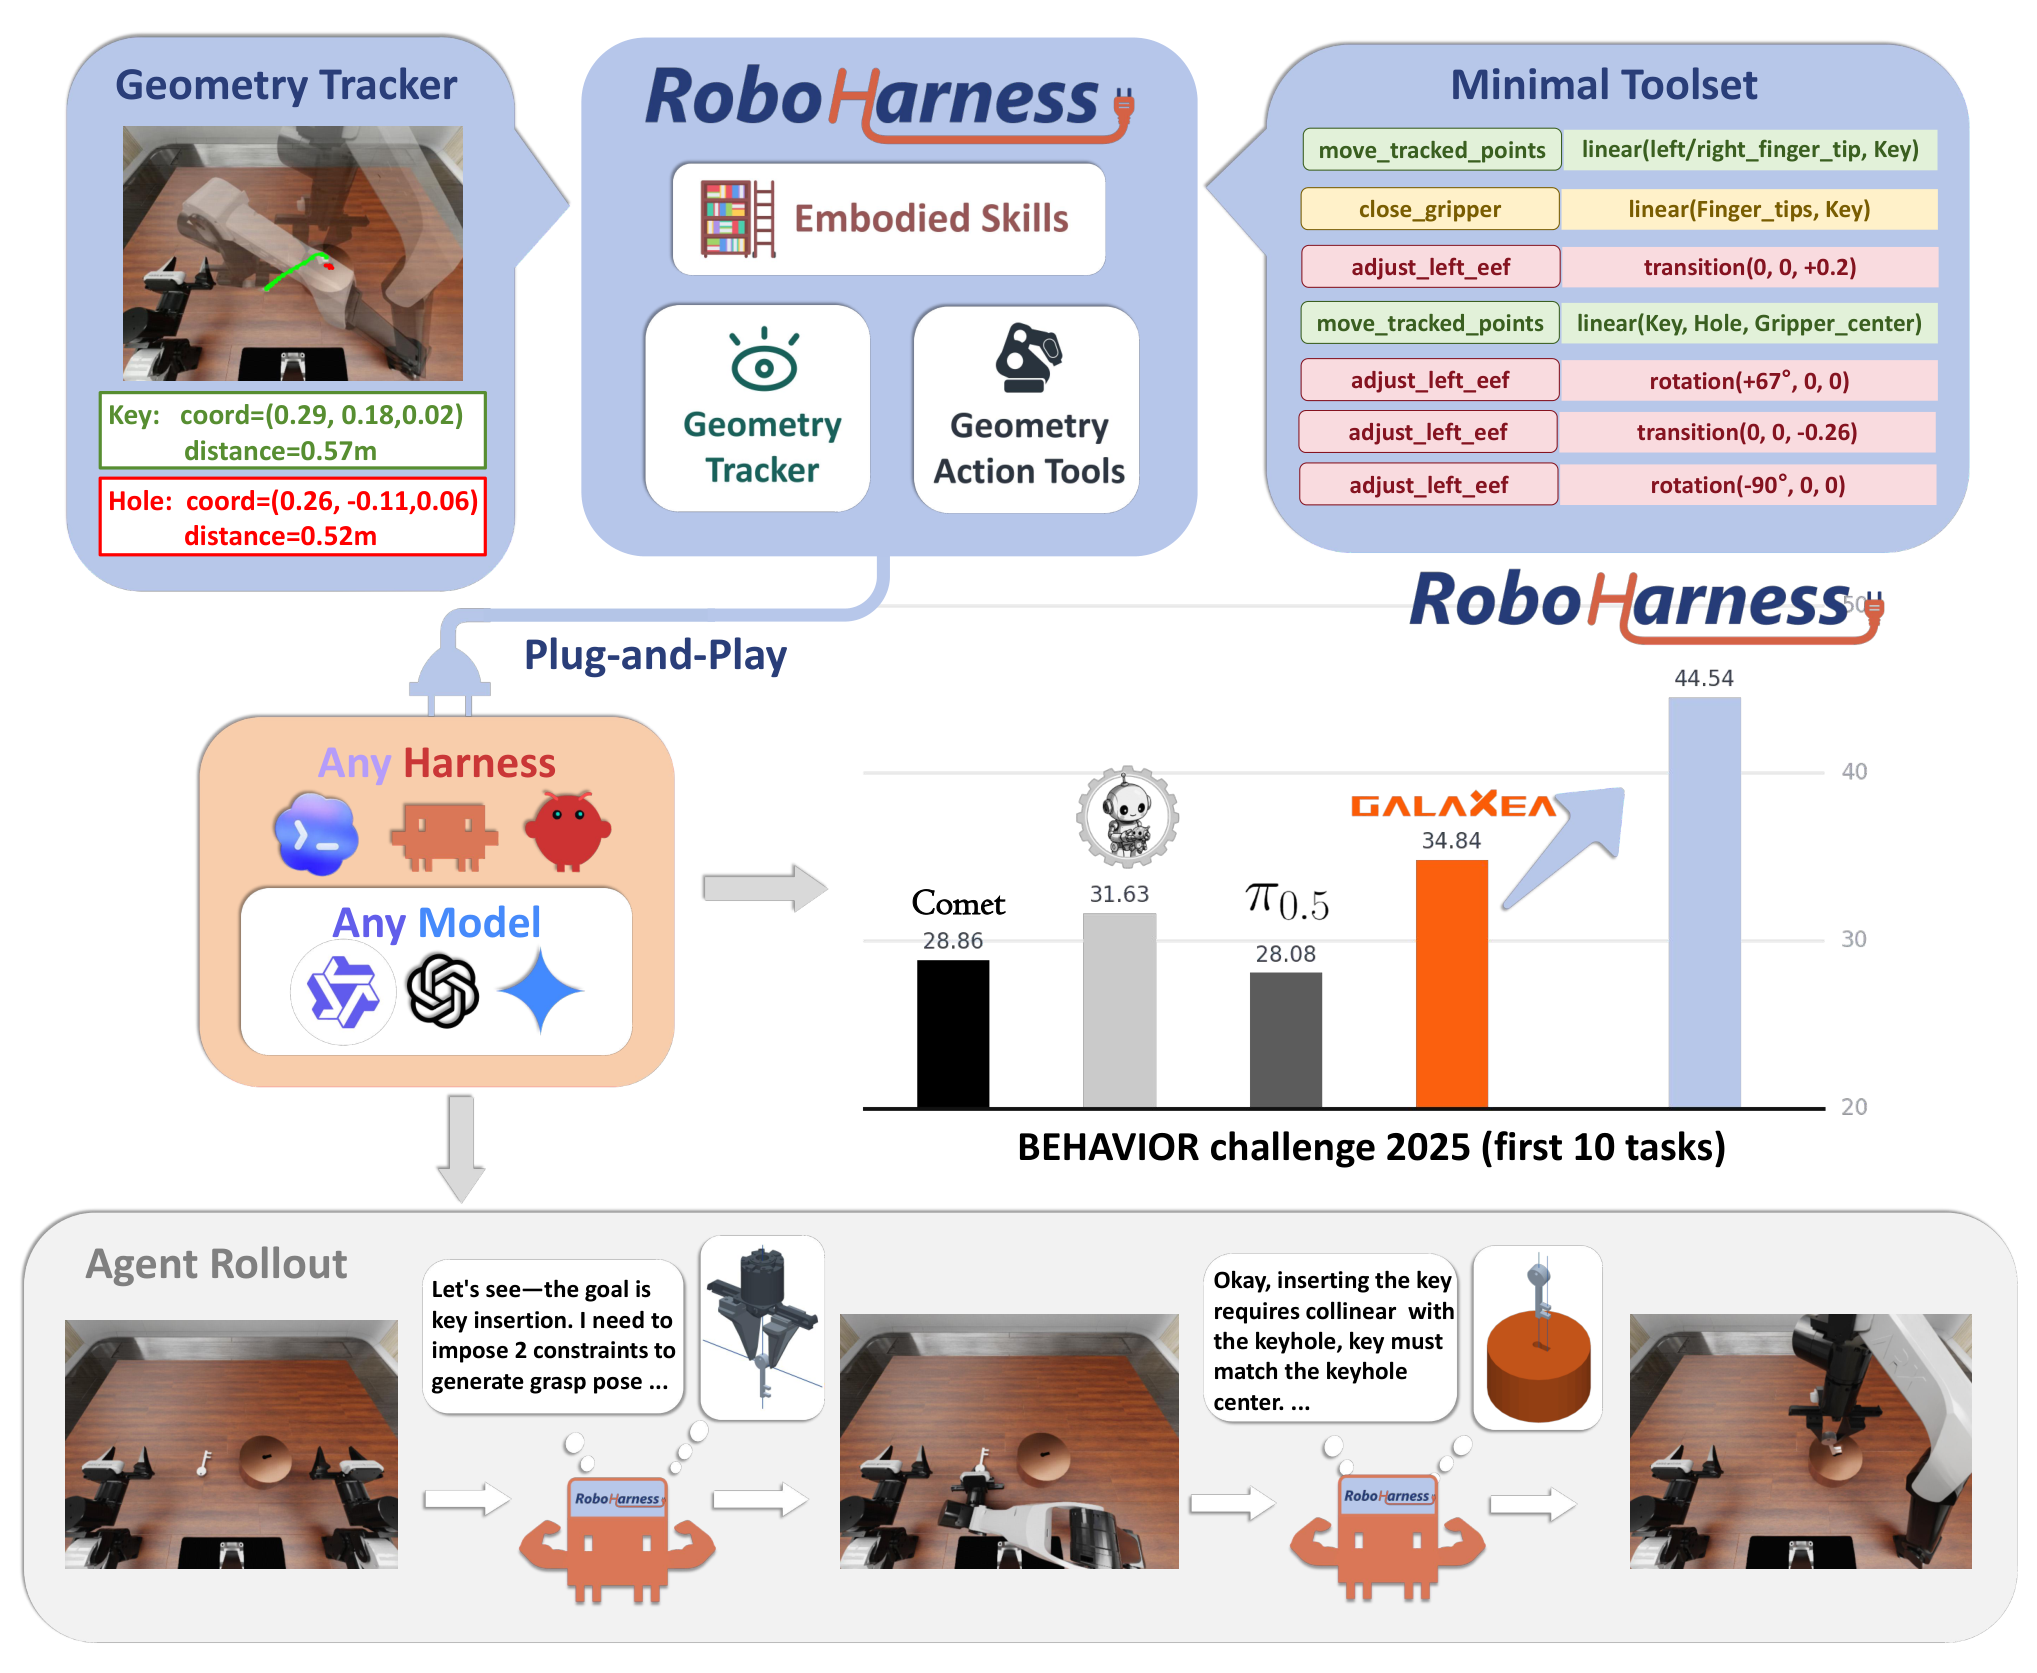
- 著者らは、Qwen3.8-Flash-NextがBEHAVIOR Challenge 2025でVLAモデルを上回ったと報告した。
ニュースの概要
米arXivに2026年9月29日付で、Bince Qu氏らによる論文「RoboHarness: A Simple Harness Outperforms VLA and World Actions Models」が掲載されました。論文は、LLMエージェントが物理世界で動くための方法として、ロボットの行動を直接学習させるVLA(Vision-Language-Action)型ではなく、シンプルなロボット用ハーネスを使う考え方を提案しています。著者らは、このハーネスによりLLMエージェントが視覚・幾何情報を使って実体操作のタスクを理解し、呼び出せると説明しています。実装はオープンソースで公開予定とされています。
何が新しいのか
新しい点は、ロボットを動かすために大規模なVLAモデルを前提にするのではなく、LLMエージェントが使える視覚・幾何の制御面を用意するだけで、物理操作を扱える可能性を示したことです。論文では、Qwen3.8-Flash-NextがBEHAVIOR Challenge 2025のタスクで、最先端のVLAモデルを上回ったとしています。つまり、性能競争の中心が「より重いモデルを作ること」から、「モデルを現場の操作にどうつなぐか」へ移る可能性があります。
RoboHarnessは、LLMエージェントに制御面を与えて物理操作へつなぐ発想です。
グリットアーツ編集部の分析
この論文で注目すべきなのは、「simple yet effective robot harness」という点です。ロボット側の制御を複雑な学習モデルに寄せず、ハーネスで吸収できるなら、開発の重心はモデル再学習よりも、入出力の設計や環境との接続に移ります。これは、導入時の保守負荷を下げられる可能性がある一方、ハーネスの設計品質が性能を左右しやすいことも意味します。オープンソース公開予定なので、再現性の確認はしやすくなりそうですが、実運用ではそのまま使えるとは限りません。
日本の現場で考えると
日本でロボット保守や現場導入を考える場合、この研究は「汎用的な実体操作」を狙う用途に向いています。たとえば、作業手順がある程度定義され、カメラ位置や対象物の形状が把握しやすい環境では、LLMエージェントとロボットの接続方式として検討余地があります。一方で、照明変動が大きい、対象物の配置が毎回変わる、例外処理が多い現場では、視覚・幾何情報の品質が不安定になりやすく、慎重な評価が必要です。既存の制御装置や安全停止系との連携も、実装上の重要点になります。
導入・検討時に確認したいこと
- 視覚・幾何情報をどの精度で取得できれば動作が安定するか。
- BEHAVIOR Challenge 2025以外のタスクでも同様の傾向が出るか。
- オープンソース実装の再現性と、保守時の変更容易性はどうか。
- 既存ロボット制御系や安全停止機構とどう接続するか。
- タスク定義が曖昧な現場で、どこまで適用できるか。
現時点で分かっていないこと
論文要旨だけでは、実機の対象範囲や対応ロボットの種類は確認できません。また、性能差がどの条件で出たのか、失敗例がどの程度あるのかも不明です。オープンソース公開予定とありますが、公開時期や利用条件は本文情報からは分かりません。
ロボット制御の設計では、モデル性能だけでなく、既存設備とのつなぎ方や保守のしやすさが重要です。物理AIの導入を検討する際は、運用面まで含めて整理しておくと判断しやすくなります。
ITインフラの構築・保守をご検討の方へ
「自社の環境にはどんな構成・保守体制が合うのか」お悩みではありませんか。貴社の現場課題に合わせたご提案をいたします。まずはご相談からお気軽にどうぞ。
出典: arXiv (cs.RO)