
ホンダ、CEATEC 2026でアバターロボット公開 AI支援の遠隔作業を実演
公開日:2026年10月17日
3行解説
- ホンダがCEATEC 2026で、遠隔操作のアバターロボットを公開した。
- 多指ハンドとAI支援で、ねじ締めや工具操作の実演を行った。
- 工場保守やトラブル対応など、遠隔地からの作業支援を想定している。
ニュースの概要
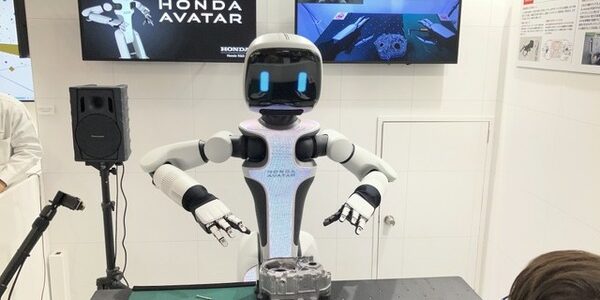
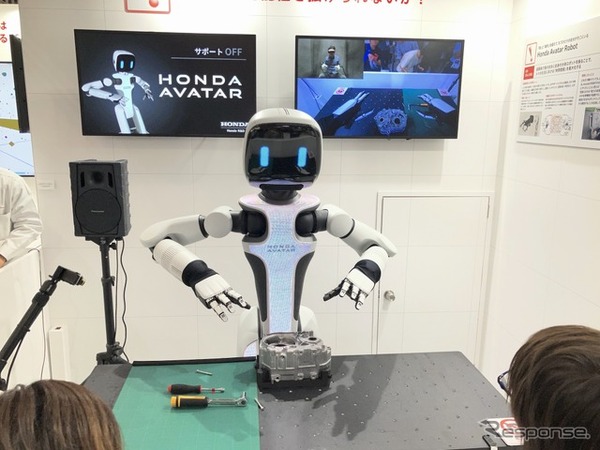
ホンダは2026年10月、CEATEC 2026の会場で「ホンダ・アバターロボット」を展示し、遠隔地にいる操作者がロボットを通じて作業する実演を行いました。会場では、多指ハンドとAIサポートシステムを組み合わせ、エンジンケースのねじ締めを披露しました。ホンダはこの技術について、人間の作業を置き換えるのではなく、技能や判断力を遠隔地へ届ける仕組みだと説明しています。
何が新しいのか
今回のポイントは、単なる遠隔操作ロボットではなく、AIが操作者の不足しがちな感覚を補う点です。実演では、AI支援の有無で、ねじをつまんだ後の姿勢変更、ナットドライバーの回転、トルクレンチでの締め上げの成否が変わりました。つまり、ロボットが全部を自律判断するのではなく、人の判断とロボットの精密制御を組み合わせる設計です。
人の判断を残しつつ、把持や軌道の細かな制御をAIが支える構成です。
もう一つの新しさは、用途を工場のトラブル対応や設備保守に広げていることです。ホンダは、比較的近い将来の用途として工場内の異常対応を挙げ、さらに月面作業まで視野に入れています。通信遅延がある環境でも作業できるよう、ロボット側で対象物の状態を認識し、その場で制御する考え方も示しました。
グリットアーツ編集部の分析
この発表で実務上重要なのは、AI支援の有無で作業の成立条件が変わることです。ねじをつかむ、持ち替える、回す、締めるという工程ごとに、どこまで人が担い、どこからロボットが補正するかを切り分けられるため、PoCでは「全部できるか」より「どの工程なら安定するか」を見た方が現実的です。完全自律より導入のハードルは下がる可能性がありますが、逆に言えば、対象作業の定義が曖昧だと成果が出にくいタイプの技術です。
また、ホンダが工場のトラブル対応や設備保守を想定している点は、現場の人員配置に直結します。熟練者を現地に派遣せず、遠隔から支援できれば、夜間や海外拠点の対応力が上がる可能性があります。一方で、通信遅延や操作端末の条件が詰まっていないため、現場導入では「どの距離・どの回線・どの安全停止条件なら使えるか」を先に決める必要があります。
日本の現場で考えると
向いているのは、設備保守やトラブル対応のように、現場判断が必要だが、作業自体はある程度定型化できる業務です。たとえば、工場の異常箇所確認、工具を使う軽作業、遠隔地の熟練者による支援などが候補になります。逆に、通信が不安定な場所や、作業対象が毎回大きく変わる現場では、AI補正の効果を見極める必要があります。
日本の現場では、ロボット本体よりも、操作席の設置、映像・通信の品質、現場側の安全柵や停止手順の整備が重要になります。特に保守用途では、既存設備の周辺スペースが狭いことが多く、ロボットの可動範囲や工具の持ち替え動作が干渉しないかを確認したいところです。遠隔作業は便利ですが、現場の安全設計が伴わないと運用は続きません。
導入・検討時に確認したいこと
- ねじ締め、持ち替え、回転、締結のどの工程をAIが補助できるか。
- 通信遅延がある環境で、どの程度まで操作精度を維持できるか。
- 簡易な操作デバイスで運用する場合の、映像・フィードバックの条件。
- 工場保守や災害対応など、対象業務ごとの安全停止条件と切り替え手順。
- 多指ハンド単体で使う場合と、アバターロボット全体で使う場合の違い。
現時点で分かっていないこと
実運用で許容できる通信遅延の上限は、本文では明示されていません。多指ハンドやアバターロボットの具体的な仕様、対応環境、導入条件も不明です。また、工場以外の用途でどこまで実証が進んでいるかも、今回の情報だけでは確認できません。
遠隔作業ロボットは、現場の安全設計や通信条件で実用性が大きく変わります。自社の保守・点検業務に当てはめて考えるときは、運用前提の整理が重要です。
ITインフラの構築・保守をご検討の方へ
「自社の環境にはどんな構成・保守体制が合うのか」お悩みではありませんか。貴社の現場課題に合わせたご提案をいたします。まずはご相談からお気軽にどうぞ。
出典: ロボスタ