
エッジGPUの分割推論はFLOPsより帯域が律速、Jetson Orin Nanoで検証
公開日:2026年10月20日
3行解説
- エッジGPUでは、分割モデルの遅さはFLOPsよりメモリ帯域が原因だと示した。
- Jetson Orin Nanoで、CompactInstはdecoderを2.35〜4.74倍高速化した。
- 入力解像度が上がるほど帯域制約が強まり、実運用で差が広がる。
ニュースの概要
arXivに掲載された論文「Memory Bandwidth, Not FLOPs: Profiling and Accelerating Query-Based Segmentation Decoders on Edge GPUs」は、2026年9月29日に投稿された。著者はオスナブリュック大学、CLAAS E-Systems GmbH、DFKIの研究者らで、対象はクエリベースのセグメンテーションモデルだ。論文では、FastInstとMask2FormerのデコーダがエッジGPU上でメモリ帯域に強く依存することを、Jetson Orin NanoでのTensorRT FP16評価を含めて示している。
何が新しいのか
新しい点は、遅延の主因を「演算量」ではなく「データ移動」に置いて検証したことだ。論文によると、FastInstとMask2Formerの非tensor-core処理は、decoder timeの53%〜70%、decoder bytesの61%〜71%を占めた。さらに、最大の個別カーネルは名目上のDRAM帯域の最大90%に達し、メモリバスをほぼ使い切っていた。つまり、FLOPsが少なく見えても、実際には帯域が足を引っ張る構図がある。
計算量より、デコーダ内のメモリ往復が遅延を左右する構図を示す。
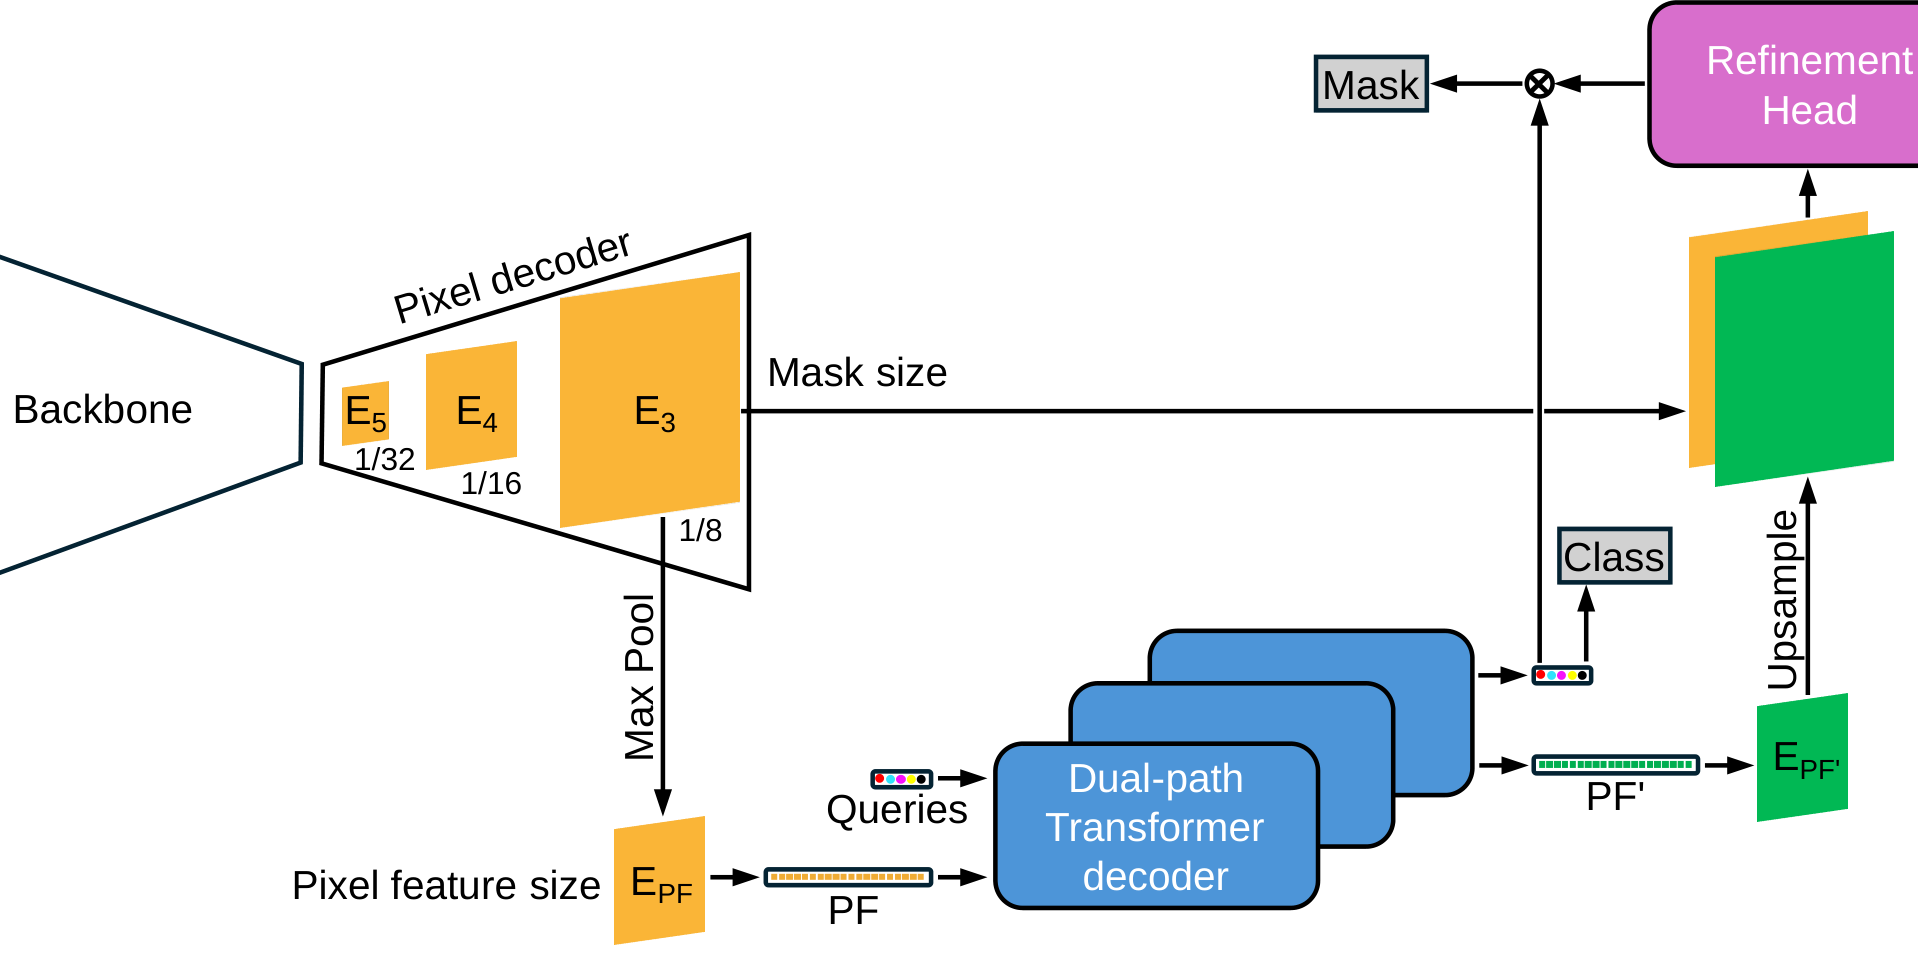
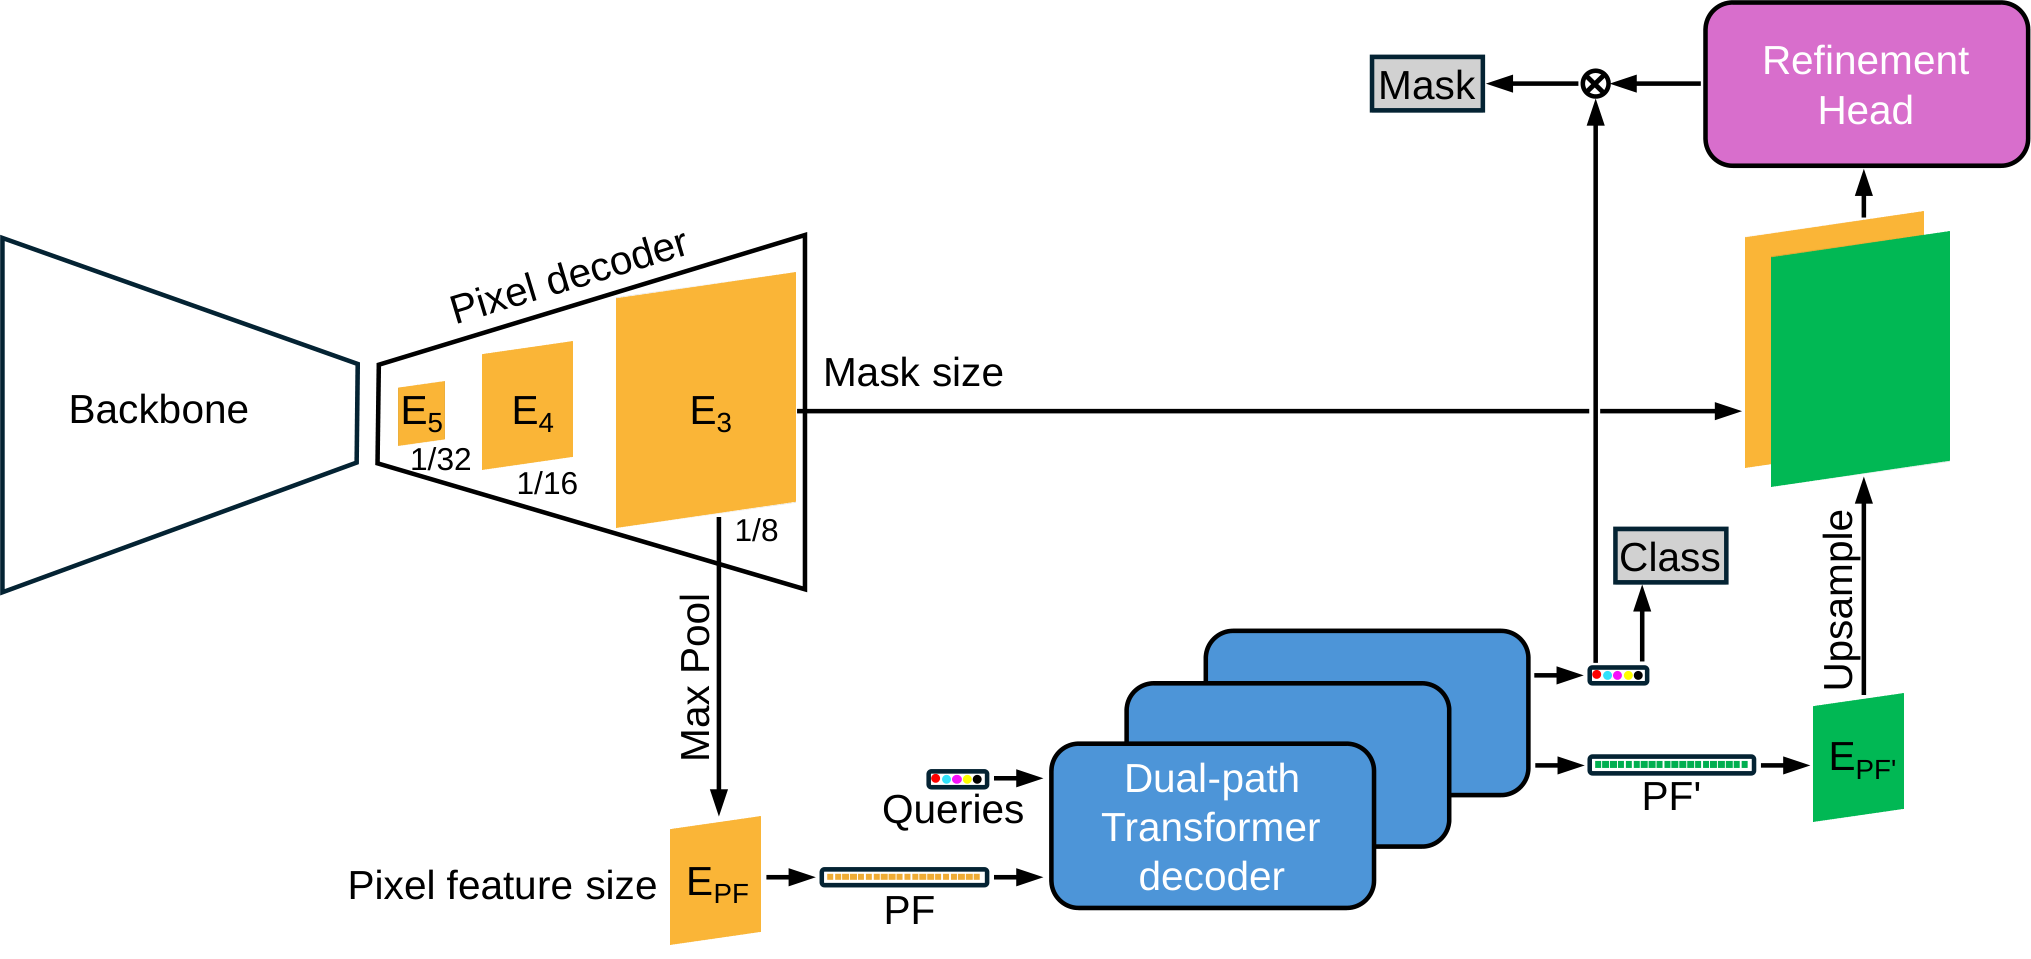
そのうえでCompactInstは、4倍の空間プーリングでデコーダ内の移動量を減らし、2つの畳み込み層で細部を補う設計を採った。TensorRT FP16のJetson Orin Nano評価では、decoder speedupが2.35倍〜4.74倍、model speedupが1.57倍〜2.62倍となった。COCO val2017ではAPが0.4低下、Cityscapes testでは0.2向上にとどまり、速度改善と精度維持の両立を狙っている。
グリットアーツ編集部の分析
この論文で重要なのは、Jetson Orin Nano上でTensorRT FP16を使っても、帯域が律速になると実測で示した点だ。エッジAIのPoCでは、GPUの型番やFLOPsだけを見ても判断を誤りやすい。入力解像度が上がるほどdecoder speedupの差が広がるため、現場では「想定画像サイズで本当に詰まらないか」を先に確認する必要がある。逆に、帯域が足りない環境では、モデルを重くしても速くならない可能性がある。
日本の現場で考えると
日本の製造、物流、農業、建機などでエッジGPUを使う場合、カメラ解像度や同時処理数が少し変わるだけで、推論時間が大きく変動する可能性がある。特に、現場端末でリアルタイムに分割結果を返したい用途では、GPUの計算性能よりも、メモリ帯域とDRAMの使い方が重要になる。ワークステーションでは問題が見えにくくても、エッジ機器では急に遅くなる点に注意が必要だ。
一方で、帯域制約が強い環境では、重いモデルをそのまま載せるより、デコーダのデータ移動を減らす設計の方が向いている。監視カメラのように解像度が固定される用途は検証しやすいが、現場ごとに入力サイズが変わる用途は慎重に見るべきだ。既存のエッジ端末に後から載せる場合は、冷却や電源より先に、推論の実測値を確認した方がよい。
導入・検討時に確認したいこと
- 想定する入力解像度ごとに、decoder時間と全体遅延がどう変わるか。
- TensorRT FP16など、実運用で使う推論最適化を適用した後の性能。
- DRAM帯域やメモリカウンタを見たときに、どこが律速になっているか。
- 精度差が許容範囲か。論文ではCOCOで-0.4 AP、Cityscapesで+0.2 APだった。
- エッジ機器の電力・冷却条件で、速度改善が安定して再現できるか。
現時点で分かっていないこと
論文はJetson Orin Nanoでの結果を示しているが、他のエッジGPUやCPU併用構成で同じ傾向になるかは本文だけでは分からない。また、実際の現場映像でのノイズ、照明変動、複数カメラ同時処理での挙動も確認できない。量産導入時の運用条件や保守条件も、この情報だけでは判断できない。
エッジAIの導入では、計算性能だけでなくメモリ帯域や入力解像度まで含めた見積もりが重要です。PoC設計や推論基盤の検証観点を整理したい場合は、要件に合わせて確認項目を絞り込むことが有効です。
ITインフラの構築・保守をご検討の方へ
「自社の環境にはどんな構成・保守体制が合うのか」お悩みではありませんか。貴社の現場課題に合わせたご提案をいたします。まずはご相談からお気軽にどうぞ。
出典: arXiv (cs.AR)