
DexGraspFlowが示す、異なるロボットハンド間での把持生成の実用性
公開日:2026年10月22日
3行解説
- DexGraspFlowは、異なるロボットハンド間で把持姿勢を生成する研究です。
- 3種類のハンドと30組の対象で、平均95.33%のシミュレーション成功率を示しました。
- 実機100回の把持試行で91%成功、推論時の遅延も既存手法より約49%短縮しました。
ニュースの概要
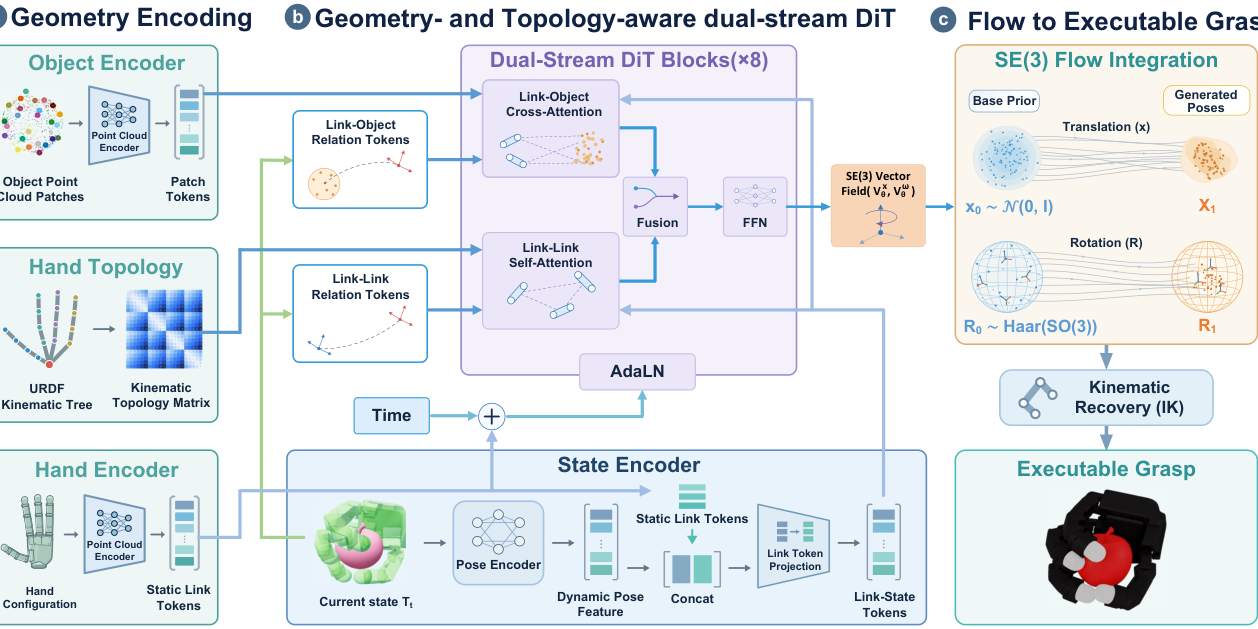
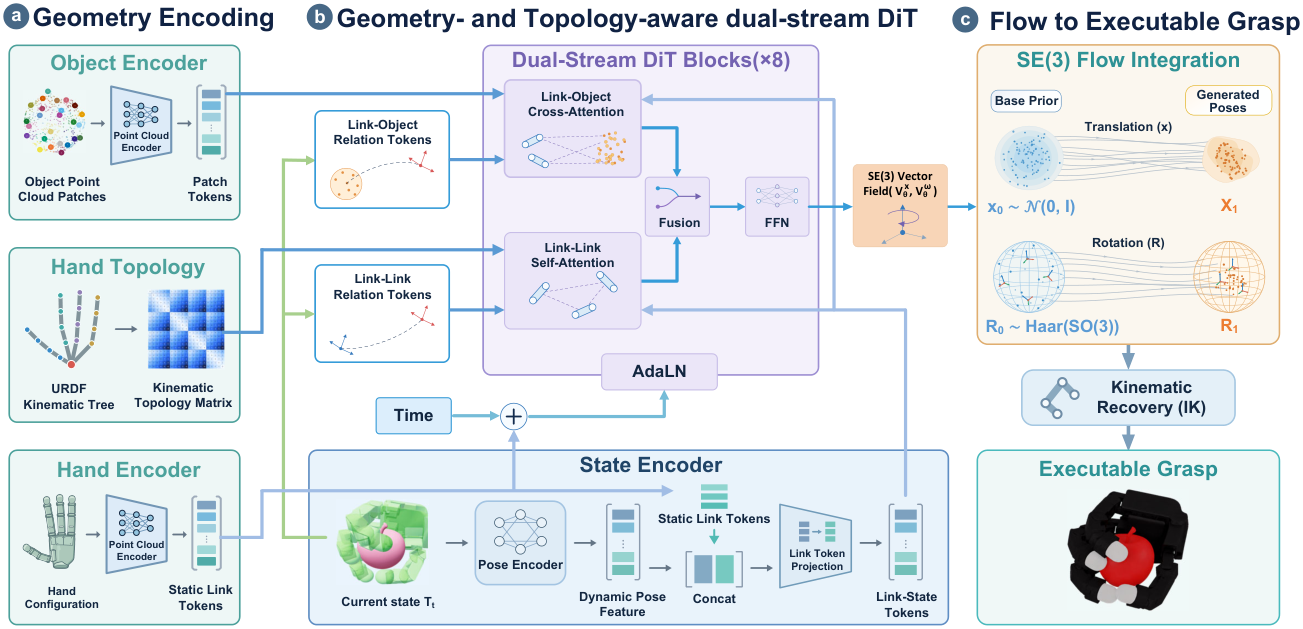
arXivのcs.ROに、2026年10月18日付で「DexGraspFlow: Topology-Aware SE(3) Flow Matching for Cross-Embodiment Dexterous Grasp Generation」という論文が公開されました。著者はBin Zhou氏ら8人です。論文は、手の形状、関節の表現、運動学のつながり方が異なるロボットハンドでも、物体をつかむ姿勢を生成する手法を提案しています。対象物の局所形状、各リンクの形状、現在の姿勢を入力し、リンクごとの位置と回転を同時に学習して把持姿勢を作ります。
何が新しいのか
新しい点は、見た目の位置関係だけでなく、運動学のトポロジーを明示的に扱っていることです。論文では、リンク同士の協調とリンクと物体の相互作用を分けて学習する二系統のDiTを使い、さらにkinematic-tree距離に基づく注意バイアスを加えています。これにより、単に「どこに指を置くか」ではなく、「その指がどの関節構造に属するか」まで踏まえて把持を作れる設計になっています。
位置・回転の速度場を学習し、最後に逆運動学で関節構成へ戻します。
性能面では、3種類のロボットハンドと30のobject-hand pairで平均95.33%のシミュレーション成功率を報告しています。さらに、推論時の平均生成遅延は、逆運動学を含めても既存の最先端ベースラインより約49%短いとされています。加えて、7種類のfinger-removal variantsへのゼロショット適応と、推論時のpalm-orientation guidanceによる制御も示されており、再学習なしで条件を変えやすい点が特徴です。
グリットアーツ編集部の分析
この研究で実務上重要なのは、精度だけでなく、実機100回で91%成功と書かれている点です。シミュレーションで高性能でも、実機では摩擦、個体差、把持対象のばらつきで崩れやすいからです。今回の結果は、少なくとも論文条件では物理実行までつながっていることを示します。一方で、対象物やハンドの組み合わせが30組に限られるため、現場導入では自社対象への再現性確認が欠かせません。
日本の現場で考えると
日本でこの種の把持生成を使うなら、まずは部品ピッキング、研究開発ライン、試作工程のように、対象物の種類がある程度絞れる現場が向いています。逆に、形状が頻繁に変わる不定形物や、ハンド交換が多い現場では、ゼロショット適応があっても検証負荷は高くなります。palm-orientation guidanceのような推論時制御は、現場で把持条件を細かく調整したい場合に有効ですが、実際のロボット制御系とどう接続するかが重要です。
導入・検討時に確認したいこと
- 自社の対象物で、シミュレーション成功率と実機成功率がどこまで一致するか。
- 逆運動学を含めた推論遅延が、ラインのサイクルタイムに収まるか。
- ハンド形状や関節構成が変わったときに、再学習なしでどこまで対応できるか。
- palm-orientation guidanceのような推論時制御を、既存のロボット制御系に組み込めるか。
- 7種類のfinger-removal variantsのような構成差に対し、どの範囲まで汎化を期待できるか。
現時点で分かっていないこと
論文要約からは、実機試行の対象物の詳細、学習データの規模、計算資源、失敗時の挙動までは分かりません。また、どの産業用途でそのまま使えるか、どの程度の環境変化に耐えるかも未確認です。導入判断では、論文の平均値だけでなく、自社条件でのばらつきを見る必要があります。
ロボットハンドの形状差や把持条件の違いは、実運用ではそのまま検証負荷につながります。現場でどこまで再現できるかを見極めるには、PoCの設計が重要です。
ITインフラの構築・保守をご検討の方へ
「自社の環境にはどんな構成・保守体制が合うのか」お悩みではありませんか。貴社の現場課題に合わせたご提案をいたします。まずはご相談からお気軽にどうぞ。
出典: arXiv (cs.RO)