
3D基盤を主軸にしたロボット世界モデル「E0.5」 実機成功率の改善が示す意味
公開日:2026年10月29日
3行解説
- 3D基盤モデルを主役にした世界行動モデル「E0.5」が発表された。
- 行動だけでなく、未来の3D状態も同時に予測する設計が特徴。
- 実機ロボットで成功率改善が示され、現場適用の論点が増えた。
ニュースの概要
X-Era AI Lab Teamは、ロボットの世界理解と行動予測を扱う新しいモデル「E0.5」をarXivで公開しました。発表日は2026年10月26日です。論文は、従来の動画基盤モデルや視覚言語モデルを主軸にするのではなく、3D基盤モデルをそのまま世界モデルの中心に置く点を打ち出しています。さらに、行動予測だけでなく未来の3D状態も同時に予測することで、ロボットが次にどう動くかだけでなく、周囲の幾何構造がどう変化するかも扱えるようにしています。
何が新しいのか
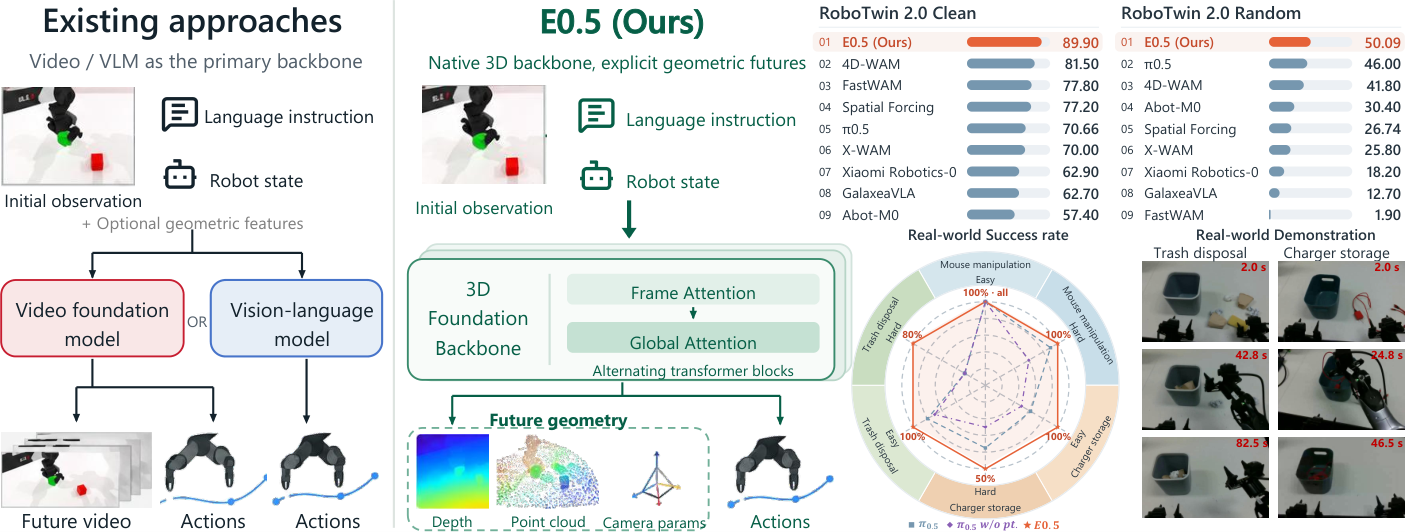
新しさは、3D情報を「補助入力」ではなく「主バックボーン」にした点です。論文では、3Dモデルで得た幾何特徴を動画モデルやVLMに渡すのではなく、3D基盤モデル自体を世界モデルの土台にしています。これにより、見た目の変化だけでなく、空間の形や位置関係を前提にした予測がしやすくなります。加えて、未来の3D状態を明示的に予測するため、行動だけを当てる方式よりも、物体の移動や接触後の状態変化を扱いやすい設計です。
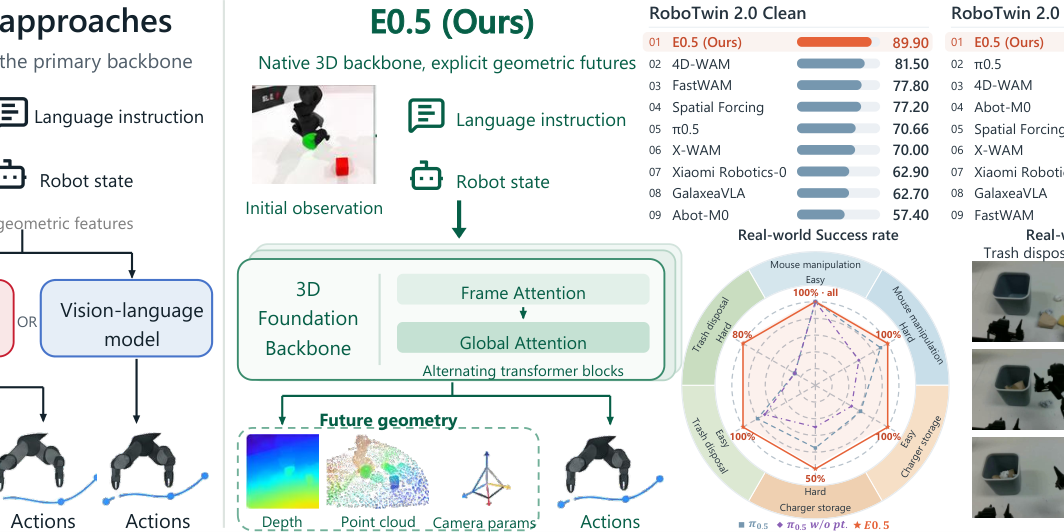
3D幾何を中心に、未来状態と行動を同時に扱う構成です。
実験面でも、RoboTwin 2.0で事前学習なしの条件でも、cleanで89.90%、randomizedで50.09%の成功率を示したとされています。さらに、AgiBotWorld-Betaの16万件超のロボット軌跡で事前学習すると、AgileX PiperとZerith H1で実機の平均成功率がそれぞれ約15ポイント、約7ポイント改善しました。つまり、この研究は「3Dを使うとよさそう」という段階ではなく、学習データを増やしたときに実機性能へどう効くかまで示している点が重要です。
グリットアーツ編集部の分析
この論文で注目すべきなのは、16万件超のロボット軌跡で事前学習すると実機成功率が改善したという点です。研究としては、3Dを中心にした設計が有効だと示していますが、導入側から見ると「どれだけデータを集め、再学習できるか」が性能を左右する構造だと読めます。初期PoCではデータ不足でも試せますが、本番で安定運用するには、軌跡データの収集、保存、再学習、評価の流れを継続できる体制が必要になる可能性があります。
また、未来の3D状態を同時に予測する設計は、単純な画像認識よりもセンサ構成や座標系の整合が重要になります。ロボット制御ループに入れる場合は、推論遅延が動作に直結するため、精度だけでなく応答時間も判断材料になります。実機での改善幅が示された一方で、現場の環境変動が大きいほど、学習データの質と更新頻度が導入可否を分けるとみられます。
日本の現場で考えると
日本の製造現場や物流現場で考えると、この種のモデルは、対象物の位置や姿勢が変わる作業に向いています。たとえば、ピッキング、箱詰め、部品の把持、簡易な組み付けのように、3Dの形状理解が効く工程です。一方で、照明変動が大きい、対象物が頻繁に入れ替わる、ロボットの停止が許されない現場では、モデル精度だけでなく、再学習の手間や安全側の制御設計も重くなります。
また、3D基盤を使うなら、カメラだけでなく深度情報や座標変換の管理が重要になります。既存設備に後付けする場合は、センサ追加の工事やネットワーク負荷、制御盤との接続方法も確認が必要です。研究段階では有望でも、現場では「どの工程なら効果が出るか」を切り分けることが先になります。
導入・検討時に確認したいこと
- 3Dセンサ構成は何を前提にしているか。既存カメラや深度センサで動くか。
- 推論遅延はどの程度か。ロボットの制御周期に収まるか。
- 座標系の整合やキャリブレーションをどこまで自動化できるか。
- 学習データの収集・再学習・評価を現場で継続できるか。
- 環境変動や対象物の入れ替わりに対して、性能がどこまで落ちるか。
現時点で分かっていないこと
論文要約だけでは、商用システムとしての提供形態は分かりません。また、必要なセンサの種類、推論に必要な計算資源、実運用時の保守条件も明示されていません。どの作業工程に最も適するかも、公開情報だけではまだ限定できません。
ロボットの導入では、モデルの精度だけでなく、センサ構成や制御ループへの組み込みやすさが重要です。現場の条件に合わせて、どこまで3D前提の設計が必要かを整理したい場合はご相談ください。
ITインフラの構築・保守をご検討の方へ
「自社の環境にはどんな構成・保守体制が合うのか」お悩みではありませんか。貴社の現場課題に合わせたご提案をいたします。まずはご相談からお気軽にどうぞ。
出典: arXiv (cs.RO)