
GOTTが示す、異なるロボット形態でも使える把持接触プリミティブ
公開日:2026年10月7日
3行解説
- GOTTは、ロボットの手を対象物に近づけ、接触を作り、動きを追う枠組みです。
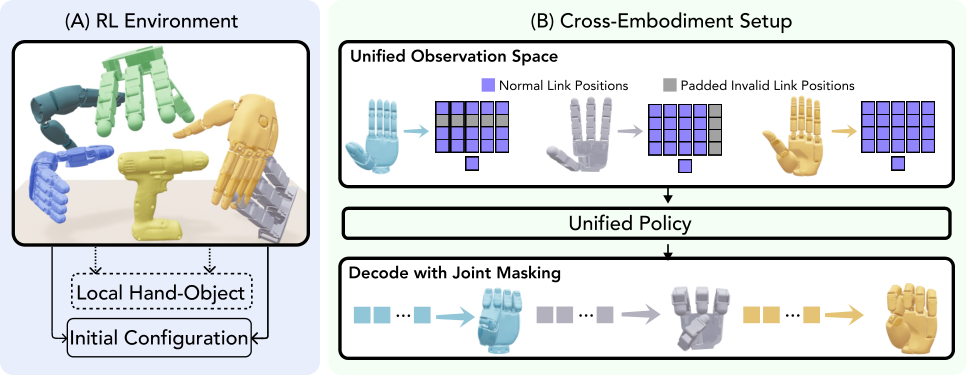
- 接触を作る部分を、異なる手形状でも再利用できる共通プリミティブとして設計しています。
- 実機とシミュレーションの両方で、複数の対象物や手の形にまたがる接触安定性を示しました。
ニュースの概要
arXivに2026年10月2日付で投稿された論文です。タイトルは「GOTT: Object-centric Dexterous Manipulation with a Reusable Cross-Embodiment Primitive」で、ロボティクス分野の研究として公開されました。著者らは、器用な多指ハンドで物体を扱う際に、接触を安定して作ることが難しい点に着目しています。提案手法GOTTは、対象物に近づく工程、接触を獲得する共通プリミティブ、物体の動きを追従する制御を組み合わせた枠組みです。
何が新しいのか
新しい点は、接触を作る低レベル動作を、ロボットの形態をまたいで再利用できるようにしたことです。論文では、まずロボットに依存しない対象物の軌道と、到達条件を表すreach specificationを用意し、手を接触しやすい位置へ寄せます。その後、共通の閉ループプリミティブで安定接触を作り、最後に姿勢条件付きの制御で物体運動を追います。従来のように、把持を一回の開ループ動作に頼るより、初期位置のずれに強い構成です。
軌道と接触獲得を分けることで、手形状が変わっても共通部分を使いやすくしています。
論文要旨では、シミュレーションと実機実験で、さまざまな対象物、アーム・ハンド構成、既知・未知の手形状に対して、安定した接触を実現したとしています。さらに、開ループの把持実行よりも、エンドツーエンドのタスク成功率を一貫して改善したと述べています。つまり、単に「つかめる」だけでなく、作業全体の成功率を上げることを狙った研究です。
グリットアーツ編集部の分析
この論文で重要なのは、接触獲得の部分を共通化している点です。多指ハンドは機体ごとに指の本数や可動域が違うため、同じ作業でも調整工数が増えやすいからです。GOTTは、対象物の軌道と接触獲得を分けているので、上流の計画を変えずに下流の接触処理を使い回せる可能性があります。一方で、reach specificationを事前に用意できることが前提なので、対象物の位置が毎回大きく変わる現場では、計画側の整備が導入難易度を左右するとみられます。
日本の現場で考えると
日本での導入を考えるなら、まずは研究室のデモではなく、部品のばらつきがある組立、検査前のハンドリング、試作ラインのピッキングのような場面が候補になります。ここでは、対象物の形がある程度決まっていて、事前に軌道や到達条件を作りやすいからです。逆に、対象物の位置が毎回大きく変わる、障害物が多い、手先の接触が許されない繊細な作業では、接触獲得の安定性だけでは足りません。既存設備との兼ね合いでは、ロボット本体の差よりも、上位の計画系や認識系とどうつなぐかが重要になります。
導入・検討時に確認したいこと
- 対象物の種類が変わったときに、同じ接触プリミティブをどこまで使い回せるか。
- アームやハンドの形状差、指の本数差に対して、どの範囲まで実機で確認済みか。
- 初期姿勢のずれが大きい場合でも、接触獲得の成功率がどの程度保てるか。
- 開ループ把持と比べて、再試行回数やオペレータ介入がどれだけ減るか。
- reach specificationを誰が、どの工程で用意するのか。
現時点で分かっていないこと
本文要約だけでは、実験に使った対象物の具体的な種類や数は分かりません。また、実機での成功率の絶対値、処理速度、必要なセンサー構成も確認できません。現場導入では、どの程度の認識精度と計画精度が必要かを、追加情報で見極める必要があります。
ロボットの手先動作は、機体ごとの差や初期位置のばらつきで成功率が大きく変わります。現場での実装や保守を考えるなら、どこまで共通化できるかを先に見極めることが重要です。
ITインフラの構築・保守をご検討の方へ
「自社の環境にはどんな構成・保守体制が合うのか」お悩みではありませんか。貴社の現場課題に合わせたご提案をいたします。まずはご相談からお気軽にどうぞ。
出典: arXiv (cs.RO)