
空中マニピュレーション向けAIエージェント「Fly-by-Code」、診断用プログラムで実機移行を補助
公開日:2026年10月13日
3行解説
- arXivで、空中マニピュレーション向けの研究「Fly-by-Code」が公開された。
- 見えない結果を調べる「View」と、失敗原因を試す「Probe」を診断用に使う。
- 6つの模擬課題で、誤完了判定と最終成功率の改善が報告された。
ニュースの概要
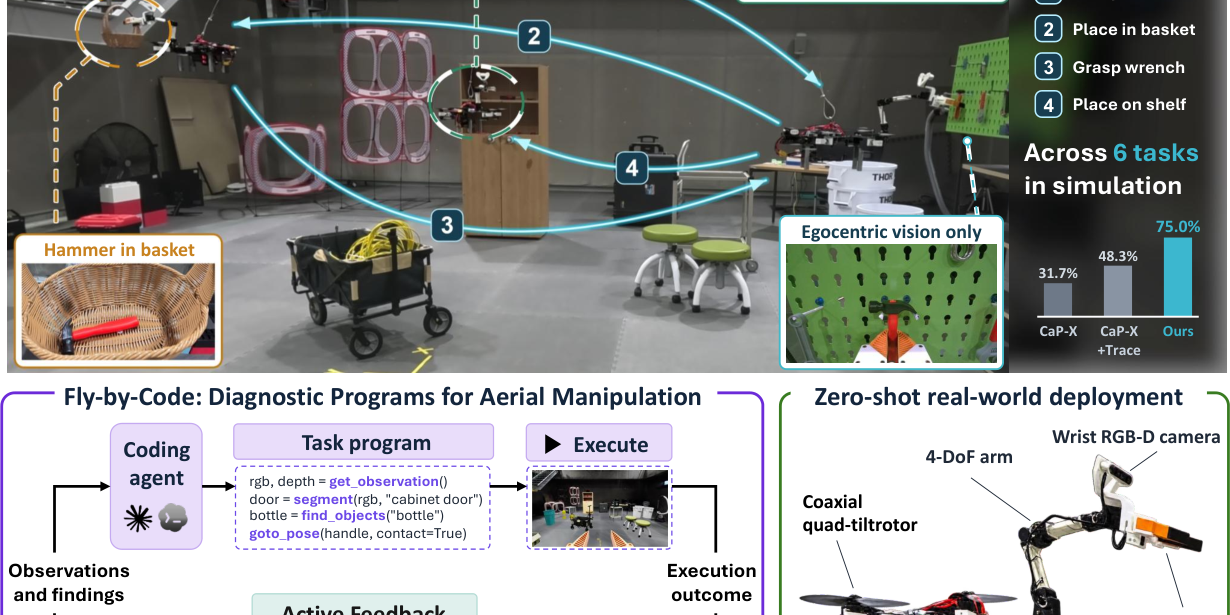
2026年10月8日、arXivに「Fly-by-Code: Embodied Coding Agents for Aerial Manipulation with Active Visual and Physical Feedback」という論文が投稿された。著者はJaewoo Lee氏ら13名で、分野はロボティクス、画像認識、機械学習にまたがる。論文は、自然言語の指示から実行可能なプログラムを生成し、実行結果を見ながら修正する「embodied coding agents」を、空中マニピュレーションに適用する研究である。
対象は、ドローンなどの空中ロボットが物をつかむ、運ぶ、操作するような課題だ。論文では、搭載カメラの視界が限られることや、接触時の挙動が不安定になりやすいことが、通常のフィードバックだけでは扱いにくいと説明している。そのため、実行後に追加の診断を行う「Active Feedback(AF)」を提案している。
何が新しいのか
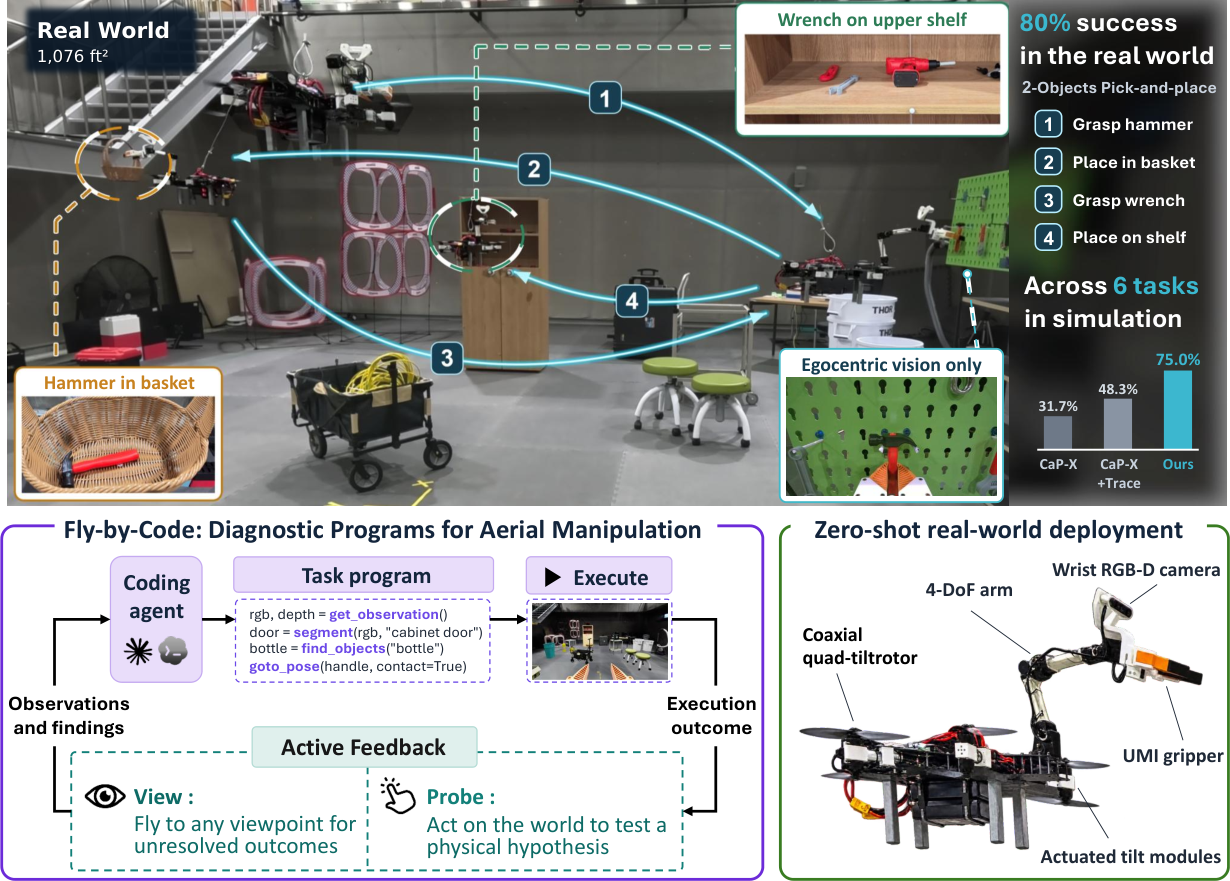
新しい点は、実行結果をそのまま見直すのではなく、別の診断プログラムを作って追加確認するところにある。AFは「View」と「Probe」の2つで構成される。Viewは、見えなかった結果を別の視点からシミュレーションで確認する。Probeは、失敗原因の仮説を立て、狙った物理的な試行で切り分ける。
論文では、6つの模擬空中マニピュレーション課題、各条件60試行で評価した。終端フィードバックのみの構成では、誤って完了と判断した回数が25から5に減り、最終的な成功率は31.7%から75%に上がったとしている。さらに、共有されたrobot APIsを使うことで、シミュレーションでAFを使って修正したタスクプログラムを、ソースコードを変えずに実機の空中マニピュレータへ適用できたと報告している。
見えない結果や失敗原因を、追加の診断で補ってから再実行する流れを示している。
グリットアーツ編集部の分析
この論文で実務上重要なのは、「成功したかどうか」だけでなく「なぜ失敗したか」を分けて扱っている点だ。空中マニピュレーションは、視界不足と接触の不安定さが重なり、単純な再実行では原因が見えにくい。AFのように診断を別工程に切り出す設計は、PoC段階での切り分けに向く一方、実機では安全制約を満たす診断動作に限定できるかが導入可否を左右するとみられる。
また、誤完了判定が25から5に減ったという結果は、現場では再作業や監視の手戻りを減らす可能性を示す。ただし、論文の数値はシミュレーション中心であり、実機で同じ改善幅が出るとは限らない。導入判断では、成功率だけでなく、オペレーター介入回数や失敗原因の特定時間がどれだけ減るかを見た方がよい。
日本の現場で考えると
日本でこの種の技術を考えるなら、対象は倉庫内の高所作業、設備点検、狭い場所での把持作業など、視界が欠けやすい空中ロボット用途が中心になる。一方で、接触対象が壊れやすい現場や、人の近くでの運用では、Probeのような追加試行が安全上どこまで許されるかを先に詰める必要がある。
また、シミュレーションで修正したプログラムを実機へ持ち込むには、APIの互換性だけでなく、センサー遅延、風や荷重変化、機体ごとの制御差も見なければならない。視界が安定していて失敗原因も単純な作業では、追加診断の効果は小さい可能性がある。逆に、現場での再試行コストが高い用途ほど、診断の価値が出やすい。
導入・検討時に確認したいこと
- シミュレーションと実機で、共有robot APIsの互換性がどこまで保てるか。
- ViewとProbeが、実機の安全制約や接触制限に抵触しないか。
- ソースコード変更なしで移植できる条件が、どの範囲まで成り立つか。
- 誤完了判定の低減が、再作業や監視負荷の削減にどうつながるか。
- 対象タスクが、追加診断の効果が出やすい複雑な空中操作かどうか。
現時点で分かっていないこと
論文本文の要約からは、実機での評価規模や、どの程度の環境変動まで耐えられるかは確認できない。また、診断プログラムの実行に必要な計算資源や、現場での運用手順も明示されていない。どの機体やセンサー構成まで一般化できるかも、追加情報が必要だ。
ロボットの実機移行では、シミュレーションで動いても現場で止まることが少なくありません。検証環境と実機の差をどう詰めるかを考える材料として、今回の研究は参考になります。
ITインフラの構築・保守をご検討の方へ
「自社の環境にはどんな構成・保守体制が合うのか」お悩みではありませんか。貴社の現場課題に合わせたご提案をいたします。まずはご相談からお気軽にどうぞ。
出典: arXiv (cs.RO)