
puerisomnia、四足歩行ロボット×ドローンの空陸連携を提供開始 地下・プラント点検の制約に対応
公開日:2026年10月14日
3行解説
- puerisomniaが、四足歩行ロボットとドローンを組み合わせた点検・巡視向けサービスを開始した。
- GPSが届かない地下施設やプラントなどで、移動・発着・充電・通信中継を分担する設計だ。
- Japan Mobility Show Bizweek 2026でデモを出展し、導入相談も受け付ける。
ニュースの概要
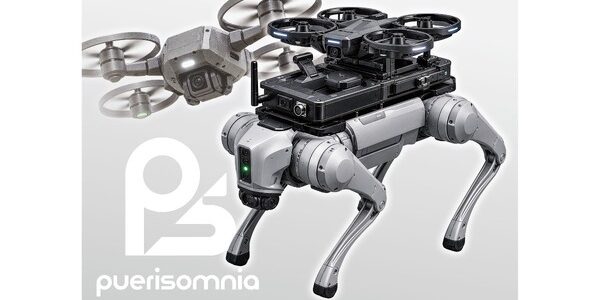
株式会社puerisomniaは、設備・インフラ施設の点検、警備、巡視を対象にした「四足歩行ロボット×ドローン」の空陸連携プラットフォームサービスの提供を開始した。対象として、GPSの電波が届かない地下施設、上下水道施設、陸橋・高速道路、発電施設・プラントなどを挙げている。2026年10月13日から幕張メッセで開かれる「Japan Mobility Show Bizweek 2026」にデモ機を出展し、会場で導入相談も受け付けるとしている。
何が新しいのか
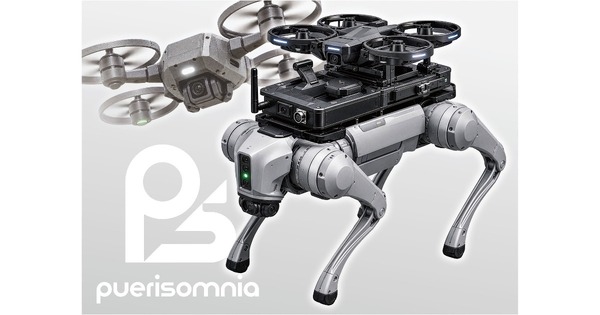
新しい点は、ドローン単体では抱えやすい制約を、四足歩行ロボットと組み合わせて補う設計にある。記事では、飛行時間の制限、電波が届かない場所での通信制限、狭所や障害物による飛行制限、ドローンポートの維持費を課題として挙げている。これに対し、ドローンを四足歩行ロボットの背中に載せて現場近くまで移動し、必要な場面だけ飛行させる構成を示した。
移動は陸上、確認は空中で担うことで、飛行時間を点検に回す考え方だ。
また、四足歩行ロボットのバッテリーからドローンを充電し、長時間作業を可能にする設計も特徴だ。地下など電波が届かない場所では、人間と四足歩行ロボットを有線でつないで通信を中継する想定も示している。さらに、機体は市販の四足歩行ロボットとドローンを採用し、特定メーカーに依存しない方針で、将来的には他の四足歩行ロボットへの換装も計画している。
グリットアーツ編集部の分析
このニュースで実務上重要なのは、「ドローンを飛ばすこと」より「飛ばせる状態をどう維持するか」を設計に組み込んでいる点だ。四足歩行ロボットのバッテリーから充電し、移動中は背中に載せておくため、飛行時間を点検に集中させやすい。一方で、充電・ドッキング・有線中継が増えるぶん、機構の安定性と運用手順の作り込みが導入難易度を左右するとみられる。単純な空撮用途より、設備点検のように「現場へ近づくまでが難しい」用途で価値が出やすい。
日本の現場で考えると
日本では、地下施設や上下水道、橋梁、高速道路、発電施設、プラントのように、GPSが弱く、狭く、障害物が多い現場が少なくない。こうした場所では、ドローン単独だと飛行時間や通信の制約が先に問題になりやすい。今回の方式は、点検対象の近くまで陸上で運び、必要な区間だけ空中で確認する運用に向く。
一方で、向いているのは「移動距離はあるが、点検対象は局所的」という現場だろう。逆に、広範囲を連続飛行で一気に見たい用途や、通信中継のための有線取り回しが難しい場所では、慎重に見る必要がある。警備や巡視でも、専門知識がない担当者が扱う前提なら、操作画面の分かりやすさと安全停止のしやすさが重要になる。
導入・検討時に確認したいこと
- 四足歩行ロボットのバッテリーで、ドローンをどの程度充電できるか。
- ドッキングしたままの移動と、離着陸時の安全性をどう確保するか。
- 地下などでの有線通信中継が、現場の動線を妨げずに運用できるか。
- 市販の四足歩行ロボットやドローンを換装する際の互換性はどうか。
- 遠隔操作画面と1台のコントローラーで、誰がどこまで扱える設計か。
現時点で分かっていないこと
記事からは、実運用での連続稼働時間や、充電に要する時間は確認できない。また、どのメーカーの四足歩行ロボットやドローンに対応するか、換装の条件も明示されていない。さらに、保守体制や導入コスト、実地での耐久性についても情報は限られている。
空陸連携のように、現場の制約を前提にしたロボット運用は、通信・電源・保守の設計が成否を分けます。自社の点検や巡視にどう当てはめるかを考える際は、運用面まで含めて整理することが重要です。
ITインフラの構築・保守をご検討の方へ
「自社の環境にはどんな構成・保守体制が合うのか」お悩みではありませんか。貴社の現場課題に合わせたご提案をいたします。まずはご相談からお気軽にどうぞ。
出典: ロボスタ