
LLM制御ロボットの故障耐性を分解評価、arXiv論文「Alpha」
公開日:2026年10月24日
3行解説
- arXiv論文「Alpha」は、LLM駆動のロボット操作に故障を注入して耐性を評価する枠組みです。
- 認識遅延、把持失敗、到達不能、計画出力破損を分けて比較し、差の原因を切り分けています。
- 物理条件ではLLMと固定手順の差がなく、差は出力変換の破損に集中しました。
ニュースの概要
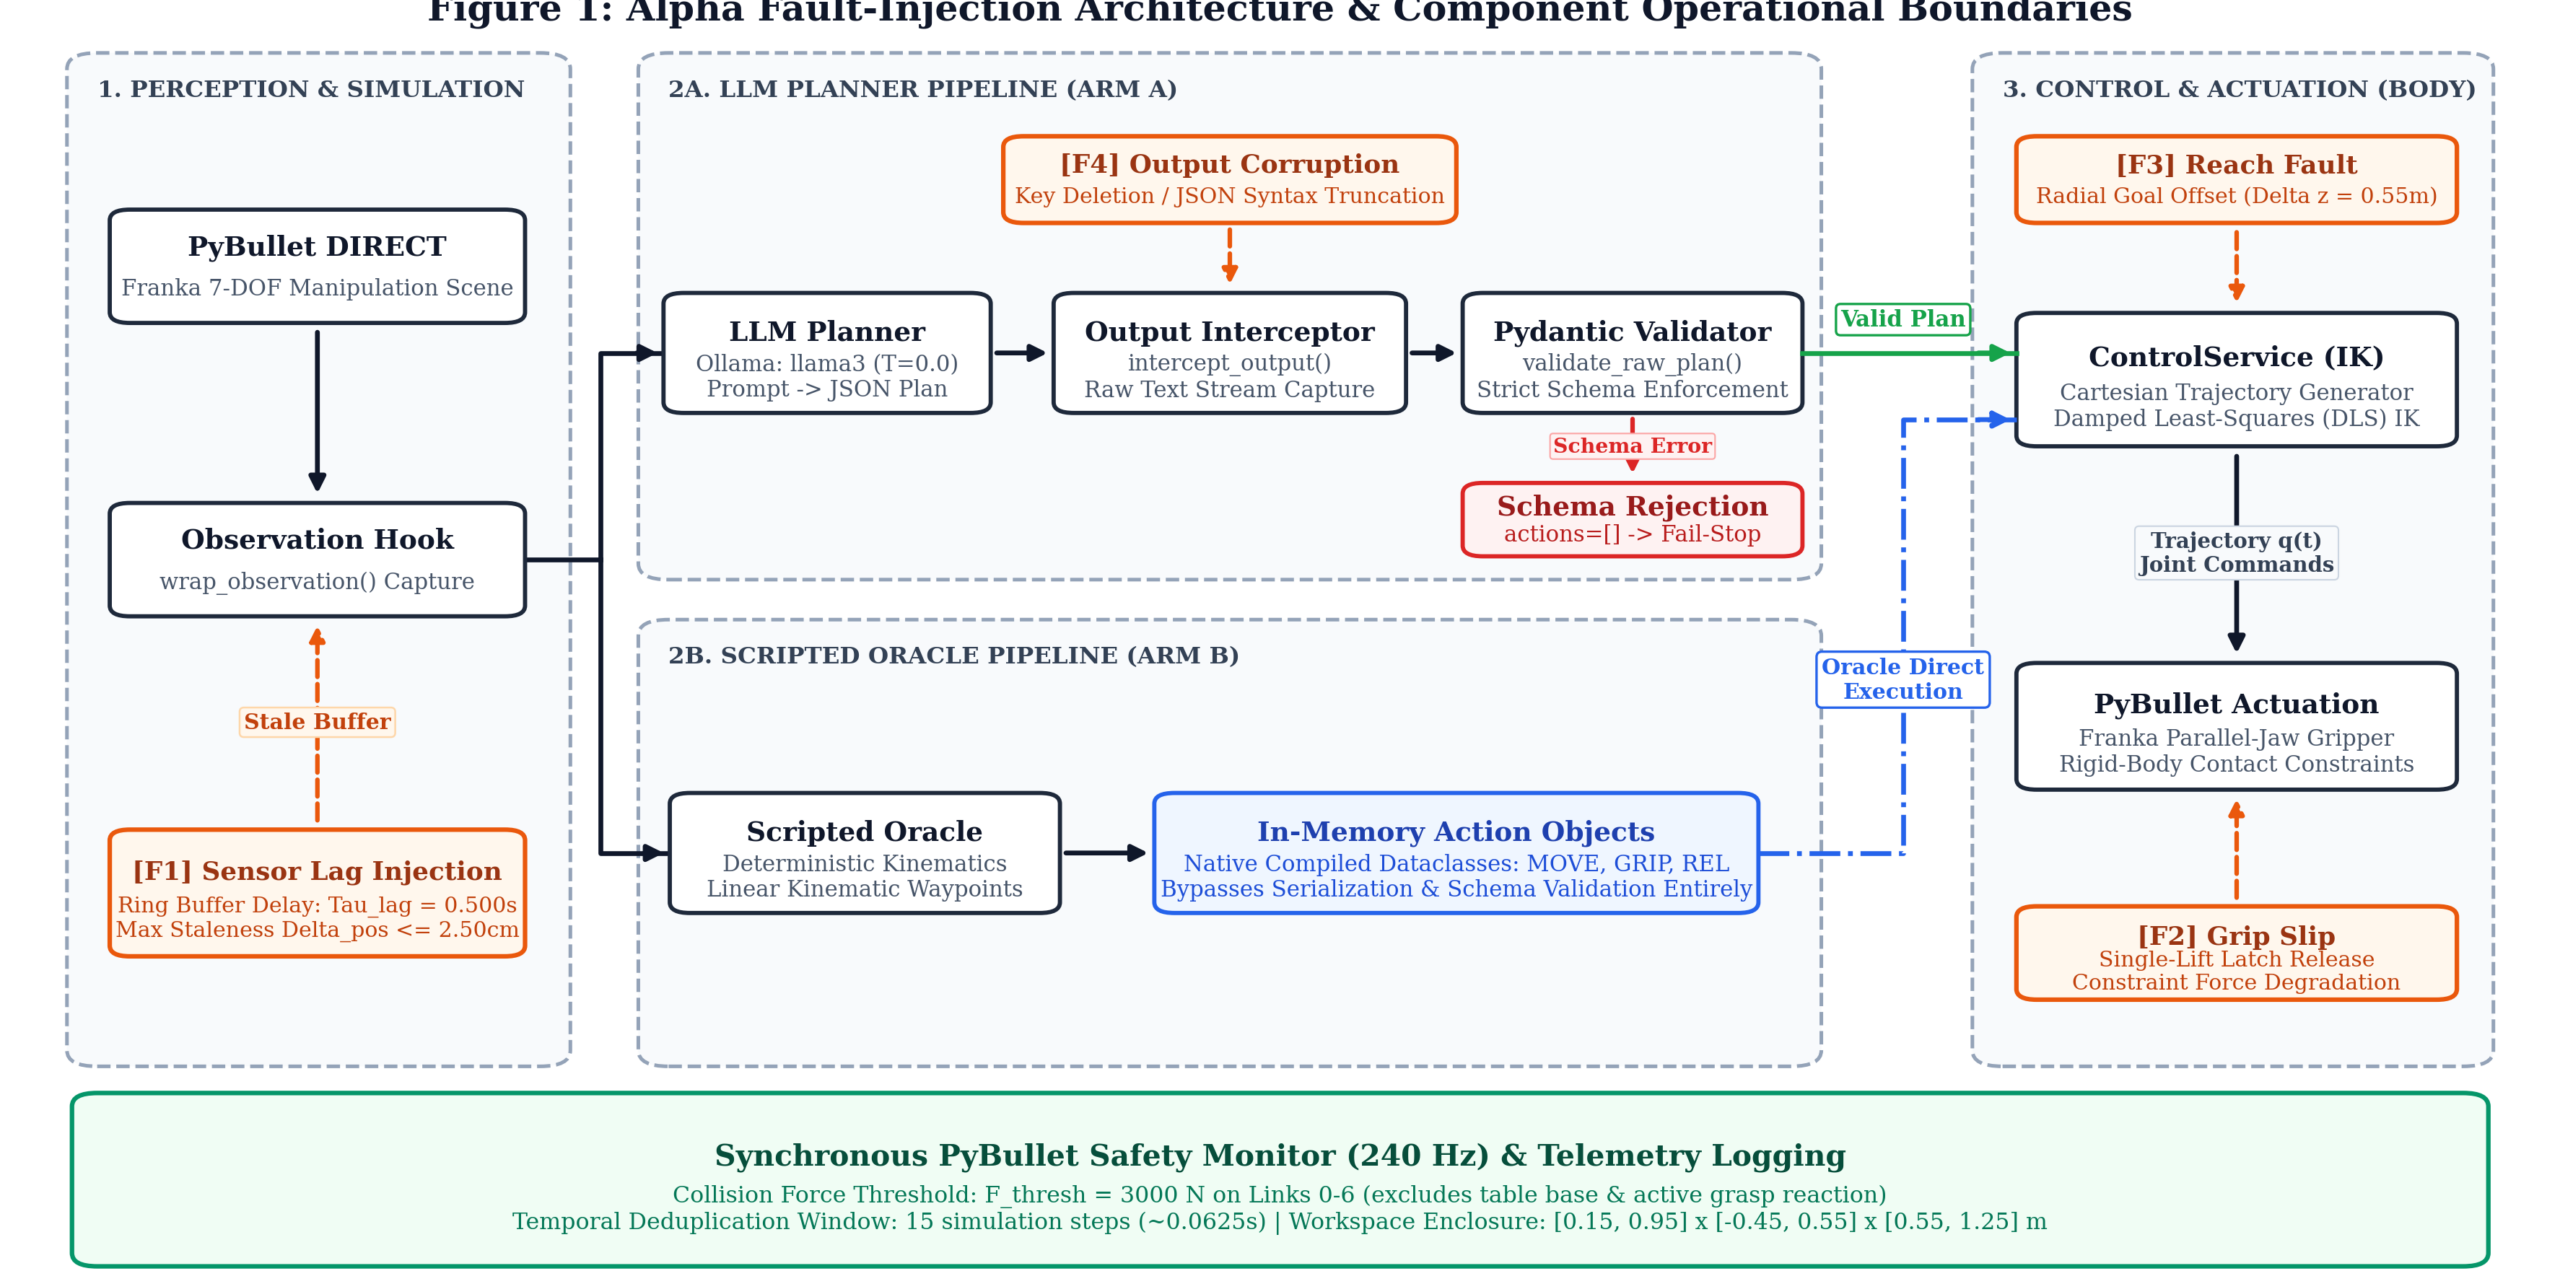
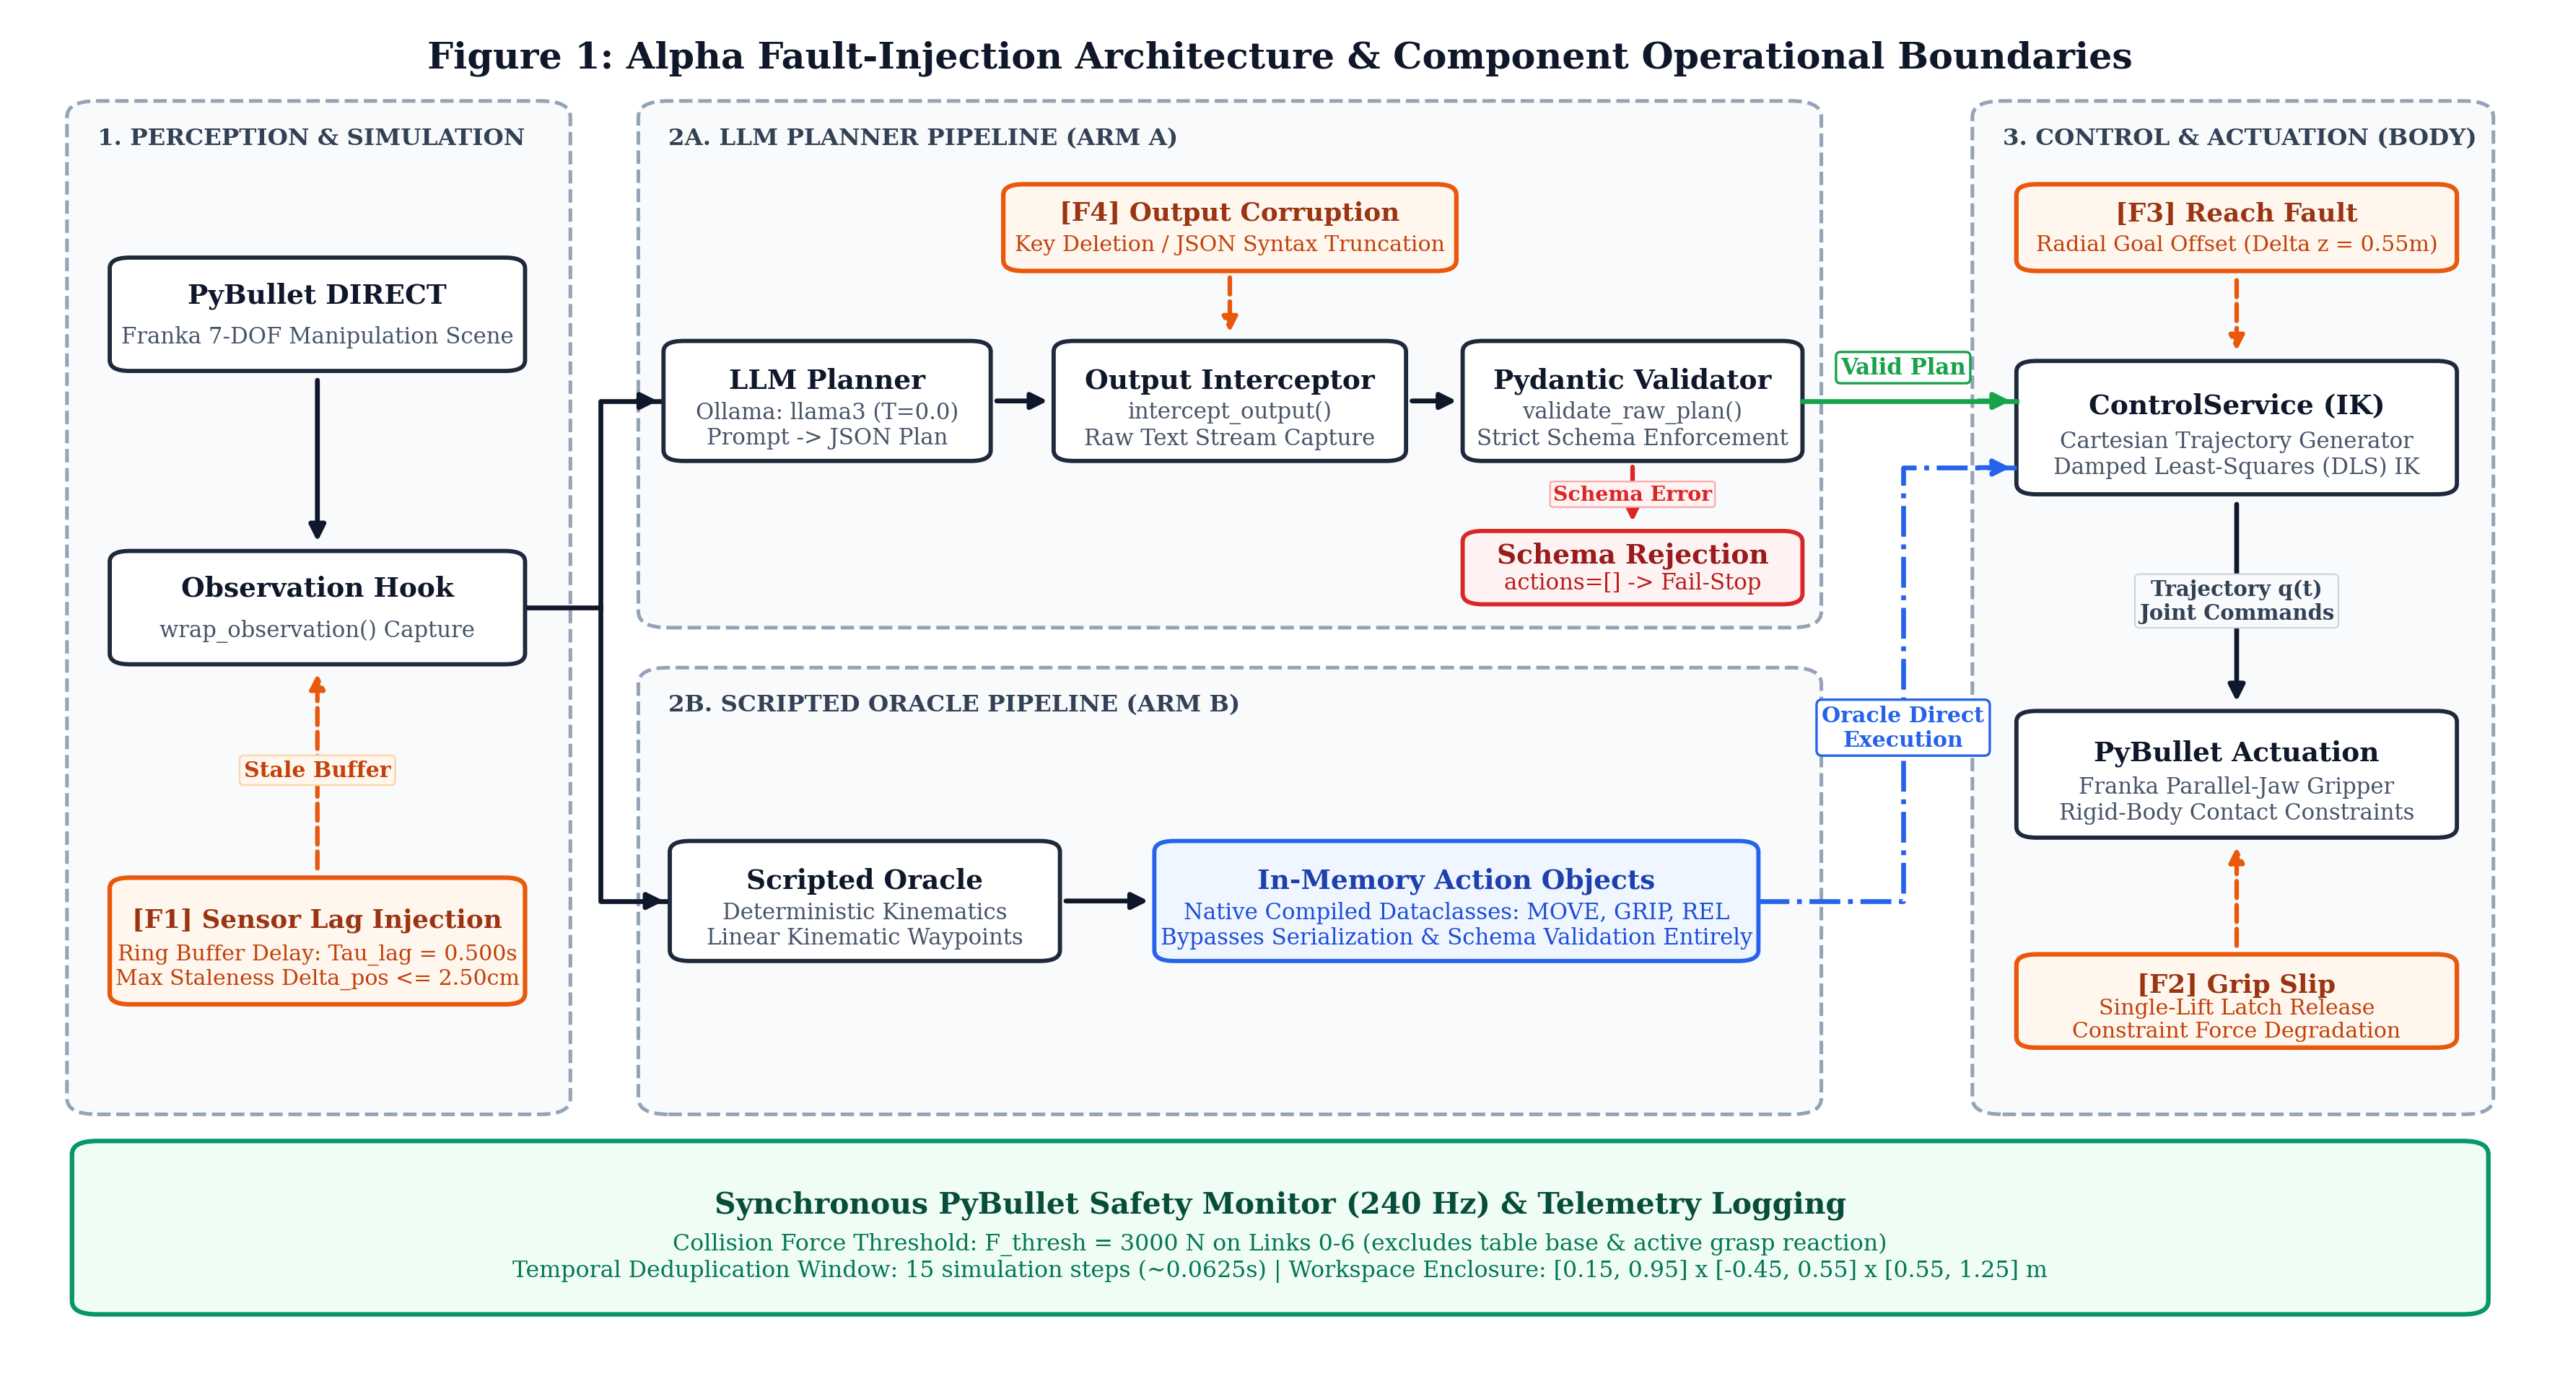
arXivのcs.ROで、Jona Joy氏による論文「Alpha: Systematic Fault Injection and Robustness Evaluation for LLM-Driven Embodied Manipulation」が2026年10月21日に公開されました。論文は、シミュレーション上のロボット操作に対して、LLMを使う制御系の頑健性を評価するための枠組みを提案しています。評価では、Llama-3をOllama経由で使うLLMエージェントと、決定的に動くScripted Oracle plannerを同一条件で比較しています。
何が新しいのか
新しい点は、単に「タスクが成功したか」だけを見るのではなく、失敗の種類を分けて評価していることです。Alphaは、sensor lag、grip slip、unreachable targets、planner-output corruptionを個別に注入し、さらに同時条件も扱います。150エピソードのバランスした行列で、同じ乱数種、同じ形状、安全条件のもとで比較しているため、どの層の問題が効いているかを見分けやすい設計です。
物理要因と計画要因を分けて、どこで性能差が出るかを確認する構成です。
結果として、Oracleは64.0%(48/75)、LLMは44.0%(33/75)の成功率でした。一方で、planner-output corruptionを除くと、物理・運動学条件では両者とも55.0%(33/60)で差がなく、失敗の差は出力変換の破損に集中しています。つまり、この論文が示したのは「LLMが本質的に弱い」というより、プロンプトからJSONへの変換や検証の層が壊れると性能が落ちるという点です。
グリットアーツ編集部の分析
この論文で実務上重要なのは、物理故障と計画出力の故障を分けていることです。現場では、ロボット本体の把持失敗や到達限界だけでなく、LLMの出力がJSONとして壊れる、検証で弾かれる、といったソフト側の失敗も止まり方に直結します。Alphaはその切り分けを150エピソードで行っており、PoCの設計を「モデル精度」だけでなく「入出力の堅牢性」まで広げる材料になります。
ただし、評価はシミュレーションであり、実機の振動、照明変化、通信遅延、非常停止の扱いまでは本文要約からは読めません。したがって、導入判断ではLLMの賢さよりも、失敗時に安全側へ倒れるか、出力が壊れたときに復旧できるかを先に確認すべきです。ロボット導入でつまずきやすいのは、認識精度そのものより、例外時の運用設計だからです。
日本の現場で考えると
日本の製造、物流、研究施設でこの種の仕組みを使うなら、まず確認したいのは「どの故障を再現して評価するか」です。認識遅延、把持の滑り、到達不能、出力破損は、現場で起きる失敗の性質が違います。特に、LLMを使う場合は、ロボット制御そのものよりも、上位の指示を構造化データに変換する部分が弱点になりやすいと読めます。
向いているのは、試作段階のピッキング、研究用途の操作検証、複数条件を比較したいPoCです。逆に、停止が許されない本番ラインや、人の近くで動く作業では、シミュレーションでの成功率だけでは足りません。安全停止、復旧手順、異常時の手動介入、ログの追跡性まで含めて設計しないと、導入後の運用負荷が大きくなる可能性があります。
導入・検討時に確認したいこと
- 認識遅延、把持失敗、到達不能、出力破損のうち、どの故障を実機で再現できるか。
- LLM出力が壊れた場合の検証方法と、失敗時に安全側へ止める条件。
- シミュレーション結果を実機に移す際の差分要因と、再評価の範囲。
- OllamaやLlama-3のような構成を使う場合の、運用時の更新・監査・ログ管理。
- 169件の過去試行を監査したような履歴管理を、自社でも残せるか。
現時点で分かっていないこと
本文要約からは、実機での再現性や安全停止の詳細は確認できません。また、どのロボット機種やセンサー構成を想定しているか、現場導入時のコストや保守体制も不明です。さらに、169件の過去試行の監査内容が、どの運用改善につながったかも要約だけでは読み取れません。
ロボットやPhysical AIを現場に入れるときは、モデルの賢さだけでなく、故障時にどこで止まり、どう復旧するかが重要です。評価設計や運用設計を詰めたい場合は、インフラ側も含めて整理しておくと判断しやすくなります。
ITインフラの構築・保守をご検討の方へ
「自社の環境にはどんな構成・保守体制が合うのか」お悩みではありませんか。貴社の現場課題に合わせたご提案をいたします。まずはご相談からお気軽にどうぞ。
出典: arXiv (cs.RO)