
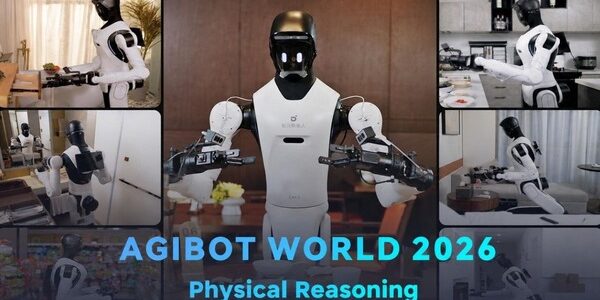
AGIBOTが物理推論データセットを公開 ロボットの判断と実行をつなぐ狙い
公開日:2026年10月27日
3行解説
- AGIBOTが、物理推論向けデータセット「Physical Reasoning」を公開した。
- 判断・過程・動作をつなぐ設計で、実世界の分岐を学習しやすくした。
- 難易度別の構成と成功・失敗両方の記録が、評価の切り分けに役立つ。
ニュースの概要
AGIBOTは2026年10月22日、オープンソースのデータセット「AGIBOT WORLD 2026」の第4弾として、「Physical Reasoning」データセットを公開しました。今回のテーマは、ロボットが目の前の状況を見て、何をすべきかを判断し、そのうえで動作を実行する流れです。プロジェクトページとHugging Face上で公開されており、研究者が利用できる形になっています。
同社は、実世界では同じ作業でも状況によって正しい行動が変わる点に着目しています。たとえば、物の数、遮蔽、空間の余裕、タスクの進み具合などが変わると、必要な手順も変わります。第4弾は、こうした判断と実行の関係を学習しやすくするためのデータセットです。
何が新しいのか
このデータセットの新しさは、単に「動かし方」を集めたのではなく、判断の根拠と実行の結果を同じ流れで記録している点にあります。高レベルの質疑応答、タスクの進捗、サブタスクの区間、低レベルの動作軌跡を結びつけており、上位の意思決定モデルと下位の行動ポリシーを分けて学習しやすい構成です。
また、対象タスクはEasy、Medium、Hardの3段階に分かれています。Easyは単一の判断、Mediumは数量や前提条件、Hardは複数のサブゴールや長期の状態追跡を含みます。さらに、成功サンプルと失敗サンプルを同じ重みで扱うため、失敗後の立て直しまで研究対象にできる点が特徴です。
同じ目標でも、状態や制約によって判断と動作の経路が変わる。
グリットアーツ編集部の分析
注目すべきは、「物の数」「遮蔽関係」「空間の占有」「タスクの進捗」という4要素を軸に、同じタスクでも複数の分岐を含めている点です。これは、ロボットが単純な反復作業ではなく、現場の状態変化に応じて判断を変える必要があることを前提にした設計です。実運用では、認識精度だけでなく、途中で条件が変わったときに再計画できるかが重要になります。
一方で、このデータセットは研究用途としては有用でも、すぐに現場へそのまま持ち込めるわけではありません。実機のセンサー構成、対象物の形状、作業手順、失敗時の復帰方法が現場ごとに異なるためです。PoCでは、どの難易度帯で性能が落ちるか、成功と失敗の両方を学習したときに復帰性能が上がるかを分けて確認する必要があります。
日本の現場で考えると
この種のデータセットが効きやすいのは、ホテルの客室清掃、倉庫内の仕分け、備品補充、調理補助のように、状況を見て手順を変える作業です。逆に、対象物の位置や手順が固定され、分岐が少ない単純作業では、ここまで複雑な推論は過剰になる可能性があります。
日本の現場では、狭い通路、物量の多さ、作業者との共存、夜間運用などが前提になります。したがって、学習データの性能だけでなく、実際の現場でカメラの見え方が変わったときに判断が崩れないか、途中で人が介入した場合に状態を引き継げるかが重要です。特に、清掃や補充のような業務では、失敗後の立て直しが運用コストに直結します。
導入・検討時に確認したいこと
- Easy、Medium、Hardのどの難易度で自社業務に近いか。
- 成功サンプルと失敗サンプルをどう学習・評価に使うか。
- 高レベルの判断モデルと低レベルの動作制御を分けて検証できるか。
- 物の数、遮蔽、空間、進捗のどの要素が現場で重要か。
- 途中で条件が変わった場合に、再計画や復帰ができるか。
現時点で分かっていないこと
公開情報だけでは、実機への移植性や、特定のロボット機種での再現性は分かりません。また、どの程度の計算資源や学習時間が必要かも明示されていません。日本の現場で使う場合の具体的な評価手順は、別途検証が必要です。
フィジカルAIは、ロボット本体だけでなく、学習データの設計や運用時の切り分けが成果を左右します。現場でどの条件を検証すべきか整理したい場合は、導入前の論点を一緒に確認できます。
ITインフラの構築・保守をご検討の方へ
「自社の環境にはどんな構成・保守体制が合うのか」お悩みではありませんか。貴社の現場課題に合わせたご提案をいたします。まずはご相談からお気軽にどうぞ。
出典: ロボスタ