
RLWRLD、KDDI SUMMIT 2026で5本指ロボットの出荷デモ公開 物流現場の実装論点が見える
公開日:2026年11月1日
3行解説
- RLWRLDがKDDI SUMMIT 2026で、基盤モデル「RLDX-1」の物流出荷デモを公開した。
- 5本指ハンドのロボットが、小物の識別から箱詰め、台車搬送までを一連で実演した。
- 人手不足が深刻な出荷工程で、フィジカルAIの実用化イメージを示した。
ニュースの概要
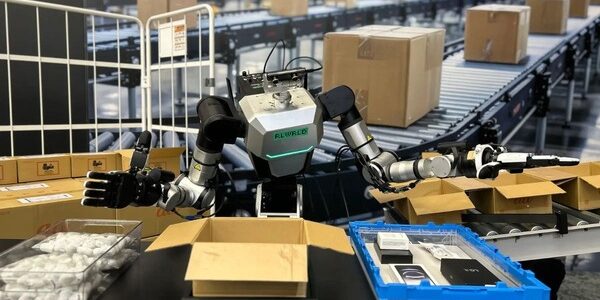
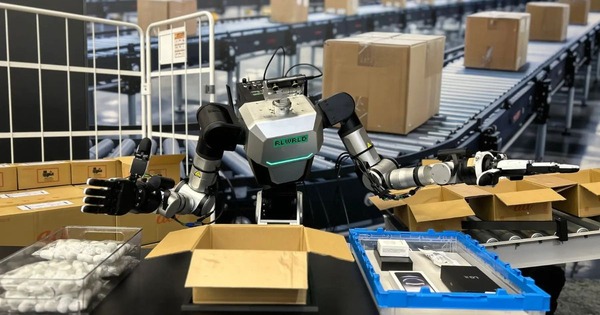
リアルワールド株式会社(RLWRLD)は2026年10月30日、KDDIグループのビジネスイベント「KDDI SUMMIT 2026」へのブース出展を発表した。会場はTAKANAWA GATEWAY Convention Centerで、開催日は10月27日と28日の2日間だった。展示では、自社開発のロボティクス基盤モデル「RLDX-1」を活用し、物流倉庫での出荷作業を想定したライブデモンストレーションを披露した。デモの中心は、5本指ハンドを備えたロボットが小物を識別し、パッキングしていく流れだった。
何が新しいのか
今回のポイントは、単にロボットを見せたのではなく、物流倉庫の出荷工程を想定して、複数の作業をつないで見せたことにある。ロボットはコンベアから段ボールを取り出し、形状や材質の異なるスマートフォンアクセサリーなどを識別し、順にパッキングした。さらに、箱詰めから台車搬送までを一気通貫で行った点が、単発のピッキング実演よりも実運用に近い。
コンベア上の箱を扱い、異なる小物をまとめて出荷工程につなげる構成が示された。
また、RLDX-1という基盤モデルを前面に出しているため、個別の動作をその場で作るのではなく、ロボットの判断や動作をモデル側で支える考え方が見える。来場者からは、小物のピッキング・パッキング作業で実用化のイメージが湧いたという反応があったとされる。展示としては、研究段階の動きではなく、現場作業の流れに寄せた見せ方が新しい。
グリットアーツ編集部の分析
このニュースで重要なのは、「小物の識別」と「箱詰めから搬送まで」を同じデモの中で見せた点です。物流現場では、ピッキングだけ自動化しても、次工程で人手が残ると効果が限定されます。今回のように出荷工程全体をつなげて見せると、導入判断では「どこまで自動化できるか」だけでなく、「例外時に人がどこへ入るか」まで検討しやすくなります。実用性は高そうですが、対象物のばらつきが増えるほど調整は難しくなるとみられます。
日本の現場で考えると
日本の物流倉庫では、小物の種類が多く、繁忙期だけ作業量が急増する現場が少なくありません。今回のデモは、そうした出荷工程の一部をロボットで補う用途に向いています。一方で、形状や材質が大きく異なる商品が混在する現場では、把持の安定性や誤認識への対処が重要です。台車搬送まで含めて自動化するなら、通路幅、既存の搬送設備、作業者との動線分離も確認が必要です。人手不足の補完には有効でも、最初から全工程の無人化を前提にすると難易度は上がります。
導入・検討時に確認したいこと
- 対象物の形状、材質、サイズのばらつきにどこまで対応できるか。
- ピッキング失敗や誤認識が起きたときのリカバリー手順はどうなるか。
- 箱詰めだけでなく、台車搬送まで含めた処理時間と停止条件はどうか。
- 既存のコンベアや搬送設備、作業動線とどう接続するか。
- 人手介入が必要な例外作業をどこに残すか。
現時点で分かっていないこと
公開情報だけでは、RLDX-1の学習方法や性能指標は確認できない。また、実際の倉庫環境での稼働率、対象物の制約、導入時の運用条件も不明である。展示デモのため、量産導入を前提にした保守体制やコスト構造までは読み取れない。
物流や製造の現場でロボット導入を考えるなら、まずは対象物のばらつきや例外処理をどう設計するかが重要です。既存設備とのつなぎ方も含めて、現場目線で整理しておくと判断しやすくなります。
ITインフラの構築・保守をご検討の方へ
「自社の環境にはどんな構成・保守体制が合うのか」お悩みではありませんか。貴社の現場課題に合わせたご提案をいたします。まずはご相談からお気軽にどうぞ。
出典: ロボスタ