
塩尻市の自動運転実証、KDDIらがL4Sで遠隔監視映像の安定化を検証
公開日:2026年11月1日
3行解説
- KDDIなど9者が、塩尻市で自動運転バスの遠隔監視映像伝送を実証します。
- ネットワークスライシングとL4Sを組み合わせ、混雑時の遅延や乱れを抑える狙いです。
- 1人で複数台を見守る「1対N型遠隔監視」の実用性を確かめます。
ニュースの概要
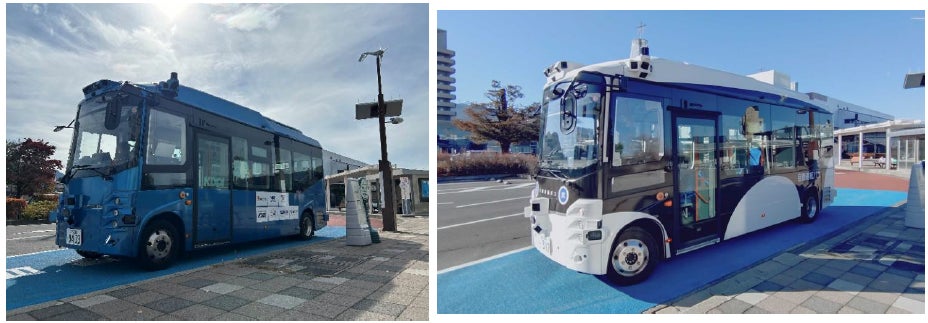
KDDI、アルピコ交通、アイサンテクノロジー、塩尻市振興公社、KDDIスマートモビリティ、KDDIテクノロジー、KDDI xG Networks、A-Drive、パーソルビジネスプロセスデザインの9者は、2026年11月2日から長野県塩尻市で自動運転バスの技術実証を始めます。実証では、車載カメラの映像を遠隔監視に使うため、ネットワークスライシングとL4S技術を組み合わせて、通信混雑時でも安定した映像伝送ができるかを検証します。車両はティアフォー製の自動運転EVバス「Minibus」を使います。
何が新しいのか
今回の新しさは、単に自動運転バスを走らせる実証ではなく、遠隔監視の映像品質を通信混雑時にどう保つかを前面に置いている点です。ネットワークスライシングで遠隔監視用通信を一般利用と論理的に分け、さらにL4Sで混雑の予兆を検知して映像品質を動的に最適化します。つまり、車両側の自動運転だけでなく、見守る側の通信設計まで含めて検証する構成です。
一般利用の混雑があっても、遠隔監視向けの映像伝送を維持する考え方を示しています。
また、実証の目的が「1人の監視者が多数の車両を同時に見守る」1対N型遠隔監視にある点も重要です。これは、人手不足の中で自動運転を広げるうえで、監視者を車両ごとに増やさずに済む可能性を探る取り組みです。逆に言えば、通信が不安定なままではこの運用は成立しにくく、映像の遅延や乱れをどこまで許容できるかが実用化の分かれ目になります。
グリットアーツ編集部の分析
この実証で注目すべきなのは、「通信の混雑に強い遠隔監視」を、ネットワークスライシングとL4Sの組み合わせで検証している点です。自動運転の議論は車両性能に寄りがちですが、実運用では監視映像の遅延や乱れが安全性と運用効率を左右します。今回のように、一般利用の通信と監視通信を分けて考える設計は、地域交通での本番導入に近い検証といえます。一方で、1対N型監視が成立するかは、映像品質だけでなく、監視者の判断負荷や異常時の切り分け手順まで含めて見ないと評価できません。
日本の現場で考えると
日本の自治体や地域交通で見ると、この実証は「車両を増やす」より先に「監視と通信をどう設計するか」が問われる事例です。塩尻市のように実証を段階的に進める地域では、まず限定ルートで通信品質を確認し、その後に運行台数や時間帯を広げる進め方が現実的です。特に、スマートフォン利用が集中する時間帯やイベント時に、遠隔監視映像がどこまで保てるかは重要です。逆に、通信環境が地域ごとに大きく違う場所では、同じ設計をそのまま横展開できるとは限りません。
導入・検討時に確認したいこと
- 遠隔監視映像の遅延許容値と、乱れが出た場合の運用基準。
- 混雑時に画質やフレームレートをどの条件で下げるのか。
- ネットワークスライシングで分離する範囲と、既存通信との切り分け方法。
- 1人で同時監視できる車両台数の上限と、その根拠。
- 障害時に監視側・車両側・通信側をどう切り分けるか。
現時点で分かっていないこと
実証の詳細な検証結果はまだ示されていません。たとえば、どの程度の混雑で映像品質がどれだけ変化するのか、1対N型監視の上限台数がいくつかは不明です。また、全国展開を想定した場合のコストや、他地域の通信環境で同じ効果が出るかも、現時点では確認できません。
自動運転の実証は、車両だけでなく通信と監視体制の設計が成否を分けます。現場での要件整理や検証観点を詰めたい場合は、通信・運用の両面から検討することが重要です。
ITインフラの構築・保守をご検討の方へ
「自社の環境にはどんな構成・保守体制が合うのか」お悩みではありませんか。貴社の現場課題に合わせたご提案をいたします。まずはご相談からお気軽にどうぞ。
出典: PR TIMES