
Jev with Foresight、2秒先予測で自動運転の衝突率を低減 安全判断の作り方に変化
公開日:2026年11月6日
3行解説
- 言語で指示を受ける自動運転に、2秒先の周辺車両予測を組み合わせた研究です。
- シミュレーションでは衝突率が26.0%から2.4%へ下がったと報告されています。
- 実走行データの再生でも衝突率が48.2%から2.8%へ低下したとされています。
ニュースの概要
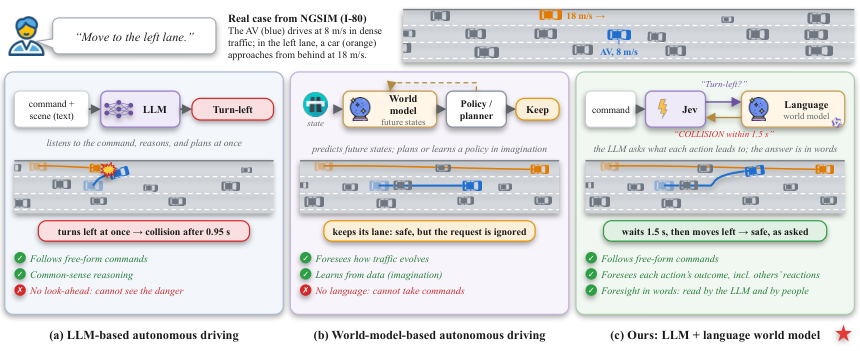
arXivに2026年11月3日付で投稿された論文「Jev with Foresight: Safe Language-Guided Autonomous Driving via a Language World Model」は、自動運転の判断方法を扱う研究です。著者はYansong Qu氏、Jiancong Chen氏、Samuel Labi氏です。論文では、生成文で推論する大規模言語モデルではなく、あらかじめ定義した質問に確率で答える決定モデル「Jev」と、候補行動ごとに周辺車両の2秒先の動きを予測する言語世界モデルを組み合わせた「Jev-AD」を提案しています。
評価では、高速道路の合流を想定した500件のシミュレーションと、NGSIMの実走行データを再生した500件のケースを使っています。自由文コマンド試行では、乗客の意図を93%で達成したとしています。論文は、言語による指示理解と安全な行動選択を同時に扱う構成を示した点が特徴です。
何が新しいのか
新しい点は、車両の動きを座標だけで直接推論するのではなく、候補行動ごとの「起こりうる結果」を先に言語化して比較する構成にあります。Jevは生成文を長く作るのではなく、定型の質問に確率で答えるため、判断の形が比較的固定されています。そのうえで世界モデルが2秒先の周辺車両の動きを予測し、コードがその予測を「見通し」として扱います。
生成文をそのまま採用するのではなく、予測結果を比べて選ぶ流れです。
論文の数値も重要です。シミュレーションでは、同じ決定モデルでも衝突率が26.0%から2.4%に下がりました。実走行データの再生でも48.2%から2.8%へ低下しています。つまり、改善の主因は「モデルを大きくしたこと」ではなく、先読みの入れ方を変えたことにあると読めます。
グリットアーツ編集部の分析
この論文で実務上の判断材料になるのは、0.25秒/判断という応答時間と、シミュレーション・実走行再生の両方で衝突率が大きく下がった点です。自動運転や搬送ロボットでは、精度だけでなく「遅すぎて使えない」ことが失敗要因になります。今回の構成は、生成文を長く考え込む方式よりも、判断の型を固定して遅延を抑えやすい可能性があります。一方で、効果は高速道路合流とNGSIM再生に基づくため、現場の交通密度やセンサー構成が変わると再現性は別途確認が必要です。
また、自由文コマンド試行で93%の意図達成が示されているため、乗客の指示を受けるサービス車両や、オペレーターの自然文指示を受ける遠隔支援型の用途と相性がよいと考えられます。逆に、実環境データが少ない現場や、危険行動の再生シナリオを十分に作れない現場では、導入前の検証負荷が高くなる可能性があります。安全性の改善が見えても、現場での検証設計が甘いと運用判断にはつながりません。
日本の現場で考えると
日本でこの種の技術を使うなら、まず確認したいのは道路環境の違いです。高速道路の合流、車線幅、交通量、右左折の多さなどが海外データと異なるため、学習済みモデルをそのまま持ち込んでも同じ結果にはなりません。特に、配送車両や構内搬送ロボットのように、周囲の動きが限定される環境では有効性を見込みやすい一方、歩行者や自転車が多い市街地では別の安全設計が必要です。
また、2秒先の予測を使う方式は、センサー遅延や通信遅延の影響を受けやすいです。車載計算機の性能、ログの取り方、再現テストの方法がそろっていないと、論文の数値を現場で再現しにくくなります。日本の現場では、実運用前に「どの場面で止めるか」「どの場面で人が介入するか」を先に決めることが重要です。
導入・検討時に確認したいこと
- 0.25秒/判断の応答時間が、実機の計算機と通信条件で維持できるか。
- 候補行動ごとの2秒先予測が、自社の道路・構内環境でも再現できるか。
- シミュレーションだけでなく、実データ再生や実地テストで安全性を確認できるか。
- 自由文コマンドへの追従が必要な用途で、意図達成率をどう測るか。
- 危険行動の検知と人手介入の切り替え条件をどう設計するか。
現時点で分かっていないこと
論文要約からは、実車への搭載条件や必要なセンサー構成は確認できません。また、学習に使ったデータの範囲や、異なる国・道路環境での再現性も不明です。商用運用で必要になる安全認証や保守体制についても、本文だけでは分かりません。
自動運転やロボットの安全判断では、予測精度だけでなく応答遅延や検証方法も重要です。現場導入を考えるなら、既存環境で何を再現できるかを先に整理しておく必要があります。
ITインフラの構築・保守をご検討の方へ
「自社の環境にはどんな構成・保守体制が合うのか」お悩みではありませんか。貴社の現場課題に合わせたご提案をいたします。まずはご相談からお気軽にどうぞ。
出典: arXiv (cs.RO)